- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик
एक रोबोट कुत्ते को जटिल औद्योगिक संचालन के लिए क्या उपयुक्त बनाता है?
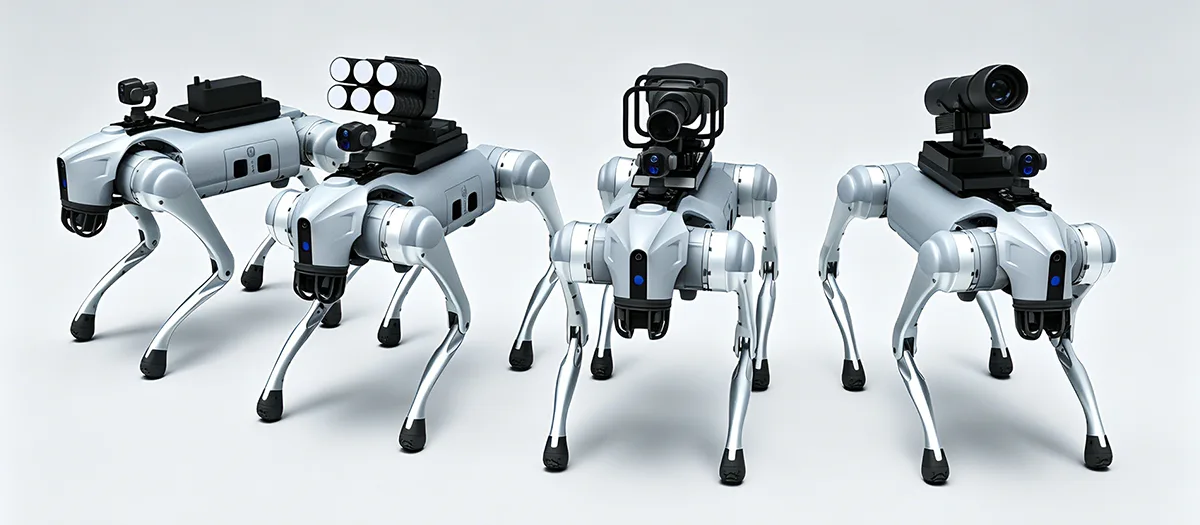
A रोबोट कुत्ताइसे पारंपरिक पहिये वाले मोबाइल रोबोटों की सीमाओं से परे जाने के लिए डिज़ाइन किया गया है जब औद्योगिक कार्यों में सीढ़ियाँ, ढलान, असमान जमीन, संकीर्ण मार्ग, मलबा, सुरंगें या अन्य कठिन इलाके शामिल होते हैं। इसका मूल्य चौगुनी गतिशीलता, स्वायत्त नेविगेशन, पर्यावरण धारणा, कार्य-विशिष्ट सेंसिंग, मॉड्यूलर उपकरण और निरंतर संचालन के संयोजन से आता है। हालाँकि, औद्योगिक उपयोगकर्ताओं के लिए केवल गतिशीलता ही पर्याप्त नहीं है। एक व्यावहारिक मंच को परिभाषित पर्यावरणीय परिस्थितियों के तहत स्थिर आंदोलन, डेटा संग्रह, उपकरण एकीकरण, बैटरी प्रबंधन, रखरखाव और संचालन का समर्थन करने की भी आवश्यकता है। यह प्लेटफ़ॉर्म आर्किटेक्चर और एप्लिकेशन प्लानिंग को निरीक्षण, बुनियादी ढांचे की निगरानी, बुद्धिमान विनिर्माण, आपातकालीन सहायता और अन्य पेशेवर ऑपरेटिंग परिदृश्यों में सफल तैनाती के लिए केंद्रीय बनाता है।
विषयसूची
संबंधित तकनीकी चर्चा पर सीधे जाने के लिए किसी अनुभाग पर क्लिक करें।
- 1. औद्योगिक चौपाया रोबोट क्या परिभाषित करता है?
- 2. कठिन इलाके में पैरों की गतिशीलता को क्या उपयोगी बनाता है?
- 3. कौन से स्वायत्त कार्य औद्योगिक संचालन में सुधार करते हैं?
- 4. मल्टी-सेंसर परसेप्शन क्या भूमिका निभाता है?
- 5. चौगुना प्लेटफ़ॉर्म किन निरीक्षण कार्यों का समर्थन कर सकता है?
- 6. मॉड्यूलर उपकरण प्लेटफ़ॉर्म में क्या जोड़ सकते हैं?
- 7. प्लेटफ़ॉर्म को किन परिस्थितियों के लिए डिज़ाइन किया जाना चाहिए?
- 8. चौगुनी रोबोट कठिन कार्य क्षेत्रों में जोखिम को कैसे कम कर सकते हैं?
- 9. उपकरण और सेंसर को कैसे एकीकृत किया जाना चाहिए?
- 10. प्लेटफ़ॉर्म चुनने से पहले खरीदारों को क्या मूल्यांकन करना चाहिए?
- 11. एक संरचित परिनियोजन प्रक्रिया कैसी दिखती है?
- 12. औद्योगिक चौगुनी रोबोटिक्स की भविष्य की दिशा क्या है?
- 13. अक्सर पूछे जाने वाले प्रश्न
एक औद्योगिक चौपाया रोबोट क्या परिभाषित करता है?
एक औद्योगिक चौपाया रोबोट एक मोबाइल रोबोटिक प्लेटफ़ॉर्म है जो पहियों या पटरियों के बजाय पैरों की गति के आसपास बनाया गया है। इसकी चार पैरों वाली संरचना इसे सेंसर, संचार उपकरण, कंप्यूटिंग हार्डवेयर और अन्य एप्लिकेशन-विशिष्ट उपकरण ले जाने के दौरान ऊंचाई और अनियमित जमीन में बदलाव पर बातचीत करने में सक्षम बनाती है।
परिभाषित करने वाली विशेषता केवल चार पैरों की उपस्थिति नहीं है। एक चौगुने मंच का मूल्य गति, धारणा, नियंत्रण, शक्ति, संरचना और कार्य उपकरण के बीच समन्वय से आता है। रोबोट को अपने परिवेश को समझने, अपनी गति को समायोजित करने, संतुलन बनाए रखने और एक परिभाषित संचालन दिनचर्या को पूरा करने की आवश्यकता होती है।
यह सिस्टम-उन्मुख डिज़ाइन औद्योगिक चौपाए प्लेटफार्मों को सरल रिमोट-नियंत्रित मशीनों से अलग करता है। एक पेशेवर मंच स्वायत्त मार्ग योजना, बाधा निवारण, डेटा संग्रह, उपकरण निगरानी और दोहराने योग्य गश्ती दिनचर्या का समर्थन कर सकता है। ये फ़ंक्शन रोबोट को केवल मोबाइल कैमरे के रूप में कार्य करने के बजाय व्यापक परिचालन वर्कफ़्लो में भाग लेने की अनुमति देते हैं।
टांगों वाली गतिशीलता चार पैरों वाला मूवमेंट प्लेटफ़ॉर्म को सीढ़ियों, ढलानों, अंतरालों, असमान फर्शों, ढीली ज़मीन और इलाके में अन्य परिवर्तनों से निपटने की अनुमति देता है।
बुद्धिमान नेविगेशन धारणा, पथ योजना, स्थिति और बाधा से बचाव जटिल वातावरण के माध्यम से अधिक स्वायत्त आंदोलन का समर्थन कर सकता है।
विस्तार योग्य प्लेटफार्म मॉड्यूलर सेंसर और उपकरण एक ही रोबोटिक आधार को विभिन्न निरीक्षण, निगरानी और औद्योगिक कार्यों के लिए अनुकूलित कर सकते हैं।
चौगुनी गतिशीलता औद्योगिक स्वचालन को क्यों बदलती है?
पारंपरिक पहिये वाले रोबोट अपेक्षाकृत पूर्वानुमानित सतहों पर सबसे अच्छा प्रदर्शन करते हैं। जब सीढ़ियाँ, खाइयाँ, ढीली सामग्री, ऊँची दहलीज या असमान भूभाग मार्ग में बाधा डालते हैं तो उनकी दक्षता कम हो सकती है। ट्रैक किए गए सिस्टम कुछ चुनौतीपूर्ण सतहों को संभाल सकते हैं, लेकिन तंग स्थानों में और जब वातावरण में ऊंचाई में लगातार परिवर्तन होते हैं तो उनकी सीमाएं भी होती हैं।
टांगों का हिलना-डुलना समस्या को अलग ढंग से पेश करता है। प्रत्येक पैर को व्यक्तिगत रूप से नियंत्रित किया जा सकता है, जिससे रोबोट इलाके के अनुसार अपने पैर रख सकता है। यह अनियमित वातावरण में चलते समय संतुलन बनाए रखने के लिए अधिक विकल्प प्रदान करता है।
औद्योगिक अनुप्रयोगों के लिए, व्यावहारिक लाभ पहुँच है। एक रोबोट जो अधिक प्रकार के इलाकों से गुजर सकता है, संभावित रूप से निरीक्षण बिंदुओं, उपकरण क्षेत्रों, सुरंगों, कार्यशालाओं और अन्य स्थानों तक पहुंच सकता है जहां पारंपरिक मोबाइल प्लेटफॉर्म को अतिरिक्त बुनियादी ढांचे की आवश्यकता हो सकती है।
- चार पैरों वाला आंदोलन बदलती ऊंचाई और असमान जमीन का समर्थन करता है।
- स्वायत्त नेविगेशन निरंतर मैनुअल स्टीयरिंग की आवश्यकता को कम कर सकता है।
- सेंसर आंदोलन और निरीक्षण कार्यों के लिए पर्यावरणीय जानकारी प्रदान करते हैं।
- मॉड्यूलर इंटरफेस विभिन्न अनुप्रयोगों के लिए अलग-अलग उपकरण स्थापित करने की अनुमति देते हैं।
- डिजिटल डेटा संग्रह फ़ील्ड संचालन को बाद के विश्लेषण से जोड़ सकता है।
मूल सिद्धांतएक औद्योगिक चौपाए का मूल्यांकन एक संपूर्ण मोबाइल ऑपरेटिंग सिस्टम के रूप में किया जाना चाहिए। गतिशीलता महत्वपूर्ण है, लेकिन धारणा, नियंत्रण, उपकरण एकीकरण, शक्ति और डेटा फ़ंक्शन यह निर्धारित करते हैं कि गतिशीलता कितनी उपयोगी हो जाती है।
कठिन इलाके में पैरों की गतिशीलता को क्या उपयोगी बनाता है?
चतुर्भुज रोबोटिक्स के लिए कठिन इलाका सबसे स्पष्ट अनुप्रयोग क्षेत्रों में से एक है। औद्योगिक स्थलों में सीढ़ियाँ, रैंप, खाइयाँ, संकीर्ण रास्ते, मलबे, कीचड़ वाले क्षेत्र, असमान फर्श और सतह की ऊँचाई में परिवर्तन हो सकते हैं। केवल सपाट फर्शों के लिए डिज़ाइन किए गए प्लेटफ़ॉर्म को अतिरिक्त बुनियादी ढांचे की आवश्यकता हो सकती है या कुछ क्षेत्रों तक पहुंचने में असमर्थ हो सकता है।
एक चौपाया रोबोट अपने पैरों को अलग-अलग रख और उठा सकता है, जिससे वह इलाके में बदलाव के अनुसार अपने शरीर की मुद्रा को अनुकूलित कर सकता है। यह प्लेटफ़ॉर्म और ज़मीन के बीच अधिक स्थिर संबंध बनाए रखते हुए ढलानों, सीढ़ियों, अंतरालों और अनियमित सतहों पर आवाजाही का समर्थन कर सकता है।
सीढ़ियाँ और ऊँचाई बदल जाती है
सीढ़ियाँ इलाके का एक सरल उदाहरण हैं जो पहिये वाले प्लेटफार्मों को चुनौती दे सकती हैं। प्रत्येक पहिये को सतह के साथ उपयुक्त संपर्क बनाए रखने की आवश्यकता होती है, जबकि रोबोट को बार-बार होने वाले ऊर्ध्वाधर परिवर्तनों पर काबू पाना होता है। एक टांगों वाला प्लेटफ़ॉर्म अलग-अलग पैरों को ऊपर उठा सकता है और चरणों के बीच चलने के लिए अपनी मुद्रा को समायोजित कर सकता है।
सटीक क्षमता अभी भी रोबोट डिज़ाइन, चरण ज्यामिति, नियंत्रण प्रणाली और पर्यावरणीय स्थितियों पर निर्भर करती है। महत्वपूर्ण इंजीनियरिंग बिंदु यह है कि पैरों वाली संरचना अतिरिक्त गति विकल्प प्रदान करती है जो पहियों के पास नहीं है।
ढलान और असमान सतहें
औद्योगिक वातावरण में अक्सर ढलानदार कंक्रीट, बजरी, ढीली मिट्टी, कीचड़ भरी जमीन, जल निकासी चैनल या संक्रमणकालीन सतहें शामिल होती हैं। एक चौपाया प्लेटफ़ॉर्म इलाके में बदलाव के अनुसार अपने पैरों की स्थिति और शरीर के रवैये को अनुकूलित कर सकता है।
स्थिर संचालन यांत्रिक डिजाइन, धारणा, चाल नियंत्रण, कर्षण और संतुलन एल्गोरिदम के संयोजन पर निर्भर करता है। पैर शारीरिक गति क्षमता प्रदान करते हैं, जबकि नियंत्रण प्रणाली यह निर्धारित करती है कि उस क्षमता का उपयोग कैसे किया जाता है।
संकीर्ण और अव्यवस्थित स्थान
औद्योगिक सुरंगों, कार्यशालाओं, पाइप गलियारों और रखरखाव क्षेत्रों में बाधाएं हो सकती हैं जो उपलब्ध मार्ग को सीमित करती हैं। एक कॉम्पैक्ट चौपाया प्लेटफ़ॉर्म निरंतर सपाट ड्राइविंग सतह की आवश्यकता के बिना इनमें से कुछ स्थानों पर नेविगेट कर सकता है।
| भू-भाग की स्थिति | पारंपरिक मोबाइल प्लेटफ़ॉर्म के लिए चुनौती | चौगुना डिज़ाइन लाभ |
|---|---|---|
| कदम | लंबवत परिवर्तन पहिये के संपर्क और आगे की गति को बाधित कर सकते हैं | अलग-अलग पैरों को उठाकर अलग-अलग ऊंचाई पर रखा जा सकता है |
| खड़ी ढलानें | कम कर्षण और सीमित शरीर समायोजन गति को प्रभावित कर सकते हैं | चलने के दौरान पैर की स्थिति और शरीर की मुद्रा को समायोजित किया जा सकता है |
| मलवा | अनियमित संपर्क सतहें पहिए की गति को अस्थिर बना सकती हैं | व्यक्तिगत पैर प्लेसमेंट बाधाओं से निपटने के लिए अधिक विकल्प प्रदान करता है |
| मैला मैदान | व्हील या ट्रैक ट्रैक्शन नरम सतहों पर भिन्न हो सकता है | पैर का स्थान बदलती संपर्क स्थितियों के अनुकूल हो सकता है |
| अंतराल और गुल्ली | पहिएदार प्रणालियों को ब्रिजिंग या डिटोर्स की आवश्यकता हो सकती है | लेग मूवमेंट चयनित भूभाग सुविधाओं के आसपास या उसके ऊपर नेविगेट कर सकता है |
संतुलन उतना ही मायने रखता है जितना कि गति
कठिन भूभाग पर आगे बढ़ने में सक्षम होना ही पर्याप्त नहीं है। सेंसर और उपकरण ले जाते समय प्लेटफ़ॉर्म को संतुलन बनाए रखने की आवश्यकता होती है। जमीन की ऊंचाई में अचानक परिवर्तन रोबोट के गुरुत्वाकर्षण के केंद्र और भार वितरण को प्रभावित कर सकता है।
इसलिए नियंत्रण प्रणालियों को चाल, मुद्रा, सेंसर प्रतिक्रिया और गति की गति को समन्वयित करने की आवश्यकता होती है। एंटी-शेक और एंटी-टिप फ़ंक्शन परिभाषित ऑपरेटिंग लिफाफे के भीतर स्थिर संचालन बनाए रखने में मदद कर सकते हैं।
यह विशेष रूप से प्रासंगिक है जब रोबोट कैमरे या माप उपकरण ले जाता है। अत्यधिक हलचल एकत्रित डेटा की गुणवत्ता को कम कर सकती है, भले ही रोबोट सीधा खड़ा हो।
कौन से स्वायत्त कार्य औद्योगिक संचालन में सुधार करते हैं?
औद्योगिक रोबोटिक्स तब अधिक उपयोगी हो जाता है जब प्लेटफ़ॉर्म लगातार मैन्युअल स्टीयरिंग की आवश्यकता के बिना दोहराए जाने वाले कार्य कर सकता है। स्वायत्त कार्य संचालन और डेटा संग्रह को अधिक संरचित बनाते हुए ऑपरेटर के कार्यभार को कम कर सकते हैं।
आधुनिक चौपाया प्लेटफ़ॉर्म पर्यावरणीय धारणा, स्थिति, मार्ग नियोजन, बाधा निवारण, कार्य निष्पादन और डेटा रिकॉर्डिंग को जोड़ सकते हैं। स्वायत्तता की डिग्री रोबोट वास्तुकला, सेंसर, सॉफ्टवेयर, संचार स्थितियों और ऑपरेटिंग वातावरण पर निर्भर करती है।
पर्यावरण बोध
इससे पहले कि कोई मोबाइल रोबोट स्वायत्त रूप से नेविगेट कर सके, उसे अपने आस-पास के वातावरण के बारे में जानकारी की आवश्यकता होती है। सेंसर बाधाओं, इलाके में बदलाव, खुले मार्गों और अन्य प्रासंगिक विशेषताओं की पहचान कर सकते हैं।
फिर नेविगेशन सिस्टम द्वारा धारणा डेटा का उपयोग यह निर्धारित करने के लिए किया जाता है कि रोबोट को कैसे चलना चाहिए। बदलते परिवेश में, इस प्रक्रिया को केवल एक निश्चित मानचित्र पर आधारित होने के बजाय लगातार चलाने की आवश्यकता हो सकती है।
पथ योजना और बाधा निवारण
पथ नियोजन यह निर्धारित करता है कि रोबोट परिभाषित बिंदुओं के बीच कैसे यात्रा कर सकता है। जब कोई वस्तु नियोजित मार्ग को अवरुद्ध करती है या जब पर्यावरणीय स्थितियाँ बदलती हैं तो बाधा निवारण इसे समायोजित करने में मदद करता है।
औद्योगिक निरीक्षण के लिए, यह उपकरण के आसपास, सुविधाओं के माध्यम से, या निर्दिष्ट निरीक्षण बिंदुओं के बीच दोहराए जाने योग्य मार्गों का समर्थन कर सकता है। ऑपरेटर प्रत्येक गतिविधि को मैन्युअल रूप से नियंत्रित करने के बजाय निरीक्षण परिणामों पर अधिक ध्यान केंद्रित कर सकते हैं।
कार्य शेड्यूलिंग और डेटा संग्रह
एक स्वायत्त निरीक्षण दिनचर्या संवेदन के साथ गति को जोड़ सकती है। रोबोट परिभाषित स्थानों की यात्रा कर सकता है, चित्र या सेंसर रीडिंग एकत्र कर सकता है, परिणाम रिकॉर्ड कर सकता है और फिर अगले स्थान पर जा सकता है।
यह एक डिजिटल वर्कफ़्लो बनाता है जिसमें रोबोट की गति और एकत्रित जानकारी जुड़ी होती है। केवल एक वीडियो स्ट्रीम तैयार करने के बजाय, सिस्टम निरीक्षण परिणामों का एक संरचित रिकॉर्ड बना सकता है।
समझना
सेंसर इलाके, बाधाओं, उपकरणों और आसपास की स्थितियों के बारे में जानकारी एकत्र करते हैं।
योजना
नेविगेशन प्रणाली उपलब्ध स्थान और कार्य आवश्यकताओं के अनुसार उपयुक्त मार्ग निर्धारित करती है।
कार्य
पैर और नियंत्रण प्रणालियाँ पर्यावरण में परिवर्तनों के अनुरूप ढलते हुए गति का समन्वय करती हैं।
अभिलेख
निरीक्षण छवियां, सेंसर माप और परिचालन जानकारी को आगे के विश्लेषण के लिए संग्रहीत किया जा सकता है।
स्वायत्तता पर्यावरण के अनुरूप होनी चाहिए
स्वायत्त संचालन का मतलब यह नहीं है कि प्रत्येक औद्योगिक वातावरण पर पूरी तरह से ध्यान नहीं दिया जाना चाहिए। कुछ परिवेशों को विशिष्ट कार्यों से पहले परिभाषित पर्यवेक्षण, दूरस्थ हस्तक्षेप या ऑपरेटर की पुष्टि की आवश्यकता होती है।
एक अधिक व्यावहारिक दृष्टिकोण यह पहचानना है कि वर्कफ़्लो के किन हिस्सों को विश्वसनीय रूप से स्वचालित किया जा सकता है और कहाँ मानव निर्णय लेना उपयोगी रहता है। नेविगेशन, बार-बार डेटा संग्रह और नियमित मार्ग निष्पादन स्वचालन के लिए मजबूत उम्मीदवार हैं, जबकि असामान्य निष्कर्षों के लिए अतिरिक्त मानव मूल्यांकन की आवश्यकता हो सकती है।
मल्टी-सेंसर परसेप्शन क्या भूमिका निभाता है?
परसेप्शन एक मोबाइल रोबोट को अपने वातावरण को समझने और एप्लिकेशन-विशिष्ट कार्यों को करने के लिए आवश्यक जानकारी देता है। एक एकल सेंसर शायद ही कभी औद्योगिक संचालन के लिए आवश्यक हर प्रकार की जानकारी प्रदान करता है।
दृश्य कैमरे विस्तृत चित्र प्रदान कर सकते हैं। थर्मल सेंसर तापमान अंतर को प्रकट कर सकते हैं। दूरी सेंसर रोबोट को आसपास की ज्यामिति को समझने में मदद कर सकते हैं। अन्य सेंसर स्थानीयकरण, पर्यावरण माप या उपकरण-विशिष्ट निरीक्षण का समर्थन कर सकते हैं।
दृश्य संवेदन
हाई-डेफिनिशन कैमरे उपकरण अवलोकन, बुनियादी ढांचे की जांच, सुविधा निगरानी और दस्तावेज़ीकरण के लिए छवियों और वीडियो को कैप्चर कर सकते हैं। दृश्य डेटा अक्सर निरीक्षण के लिए शुरुआती बिंदु होता है क्योंकि ऑपरेटर सीधे घटकों और सतहों की उपस्थिति की समीक्षा कर सकते हैं।
थर्मल सेंसिंग
थर्मल इमेजिंग तापमान भिन्नता की पहचान कर सकती है जो दृश्य-प्रकाश छवियों में स्पष्ट नहीं हो सकती है। यह विद्युत उपकरण, मशीनरी, बिजली प्रणालियों और अन्य परिसंपत्तियों के आसपास उपयोगी हो सकता है जहां असामान्य गर्मी पैटर्न एक ऐसी स्थिति का संकेत दे सकता है जिसके लिए आगे मूल्यांकन की आवश्यकता होती है।
स्थानिक धारणा
दूरी और गहराई की जानकारी रोबोट को बाधाओं, गलियारों, सीढ़ियों और पर्यावरण की अन्य विशेषताओं को समझने में मदद कर सकती है। यह नेविगेशन का समर्थन करता है और मैपिंग और स्थानिक दस्तावेज़ीकरण में भी योगदान दे सकता है।
| सेंसर श्रेणी | प्राथमिक सूचना | संभावित औद्योगिक भूमिका |
|---|---|---|
| दृश्यमान-प्रकाश कैमरा | छवियाँ और वीडियो | दृश्य निरीक्षण, दस्तावेज़ीकरण, उपकरण अवलोकन |
| थर्मल कैमरा | तापमान पैटर्न | थर्मल स्थिति की जांच और असामान्य गर्मी की पहचान |
| गहराई या रेंज सेंसर | दूरी और स्थानिक संबंध | नेविगेशन, बाधा निवारण और पर्यावरण मानचित्रण |
| पर्यावरण सेंसर | परिभाषित पर्यावरणीय माप | साइट की निगरानी और एप्लिकेशन-विशिष्ट डेटा संग्रह |
सेंसर फ़्यूज़न क्यों मायने रखता है
सेंसर फ़्यूज़न पर्यावरण का अधिक संपूर्ण प्रतिनिधित्व बनाने के लिए विभिन्न संवेदी स्रोतों से जानकारी को जोड़ता है। एक कैमरा किसी वस्तु की उपस्थिति को पहचान सकता है, जबकि एक गहराई सेंसर उसकी दूरी और स्थिति प्रदान करता है।
थर्मल जानकारी यह दिखाकर एक और परत जोड़ सकती है कि वस्तु में असामान्य तापमान पैटर्न है या नहीं। इन स्रोतों के संयोजन से निरीक्षण और नेविगेशन को केवल एक सेंसर पर निर्भर रहने की तुलना में अधिक जानकारीपूर्ण बनाया जा सकता है।
पेलोड का चुनाव कार्य पर निर्भर करता है
अधिक सेंसर का मतलब बेहतर सिस्टम होना जरूरी नहीं है। प्रत्येक अतिरिक्त घटक में वजन, बिजली की आवश्यकताएं, बढ़ती बाधाएं, डेटा-प्रोसेसिंग मांग और रखरखाव संबंधी विचार शामिल होते हैं।
सही दृष्टिकोण केवल परिभाषित कार्य के लिए आवश्यक जानकारी का चयन करना है। एक दृश्य निरीक्षण मंच को पर्यावरण सेंसर के बड़े संग्रह की आवश्यकता नहीं हो सकती है, जबकि एक औद्योगिक निगरानी परियोजना को उपयोगी परिणाम उत्पन्न करने के लिए कई डेटा प्रकारों की आवश्यकता हो सकती है।
चौगुना प्लेटफ़ॉर्म किन निरीक्षण कार्यों का समर्थन कर सकता है?
निरीक्षण चौगुनी रोबोटिक्स के लिए सबसे व्यावहारिक औद्योगिक अनुप्रयोगों में से एक है क्योंकि प्लेटफ़ॉर्म उन स्थानों से गुज़र सकता है जो लोगों के लिए असुविधाजनक हो सकते हैं या पहिए वाली मशीनों के लिए मुश्किल हो सकते हैं।
रोबोट परिभाषित मार्गों का अनुसरण कर सकता है, निरीक्षण बिंदुओं पर रुक सकता है, चित्र या सेंसर डेटा एकत्र कर सकता है और जानकारी को विश्लेषण प्रणाली में वापस कर सकता है। यह एक दोहराने योग्य निरीक्षण वर्कफ़्लो बनाता है जिसे किसी सुविधा की परिचालन आवश्यकताओं के अनुसार शेड्यूल किया जा सकता है।
फैक्ट्री और वर्कशॉप का निरीक्षण
विनिर्माण परिवेश में, उपकरण अक्सर बड़ी सुविधाओं में वितरित किए जाते हैं। फर्श के स्तर में परिवर्तन से कुछ क्षेत्र ऊंचे, संकीर्ण या अलग हो सकते हैं।
एक चौगुना प्लेटफ़ॉर्म सुविधा के चयनित अनुभागों को नेविगेट कर सकता है और मशीनों, पाइपलाइनों, विद्युत अलमारियाँ, संरचनात्मक क्षेत्रों और अन्य परिभाषित संपत्तियों से दृश्य जानकारी एकत्र कर सकता है।
बिजली और उपकरण की निगरानी
जहां तापमान अंतर प्रासंगिक है, वहां उपकरण निरीक्षण के लिए थर्मल और विज़ुअल सेंसर को जोड़ा जा सकता है। रोबोट पूर्वनिर्धारित स्थानों पर छवियां एकत्र कर सकता है और ऐतिहासिक रिकॉर्ड के साथ वर्तमान परिणामों की तुलना कर सकता है।
सुरंग और सीमित क्षेत्र का निरीक्षण
सुरंगें, पाइप गलियारे और अन्य संकीर्ण क्षेत्र पहुंच संबंधी चुनौतियाँ पेश कर सकते हैं। एक कॉम्पैक्ट मोबाइल रोबोट निरीक्षण कार्य के लिए उपयुक्त कैमरे, प्रकाश व्यवस्था या अन्य सेंसर ले जाते हुए ऐसे स्थानों में प्रवेश कर सकता है।
बुनियादी ढांचे का अवलोकन
बुनियादी ढांचे की संपत्तियों को अक्सर समान क्षेत्रों के बार-बार निरीक्षण की आवश्यकता होती है। एक दोहराने योग्य रोबोट मार्ग छवि संग्रह को मानकीकृत करने और एक सुसंगत संचालन अनुक्रम प्रदान करने में मदद कर सकता है।
- नियमित निरीक्षण:पूर्वनिर्धारित मार्गों का पालन करें और आवर्ती दृश्य या सेंसर डेटा एकत्र करें।
- उपकरण निगरानी:स्थिति मूल्यांकन के लिए दृश्य और थर्मल जानकारी को संयोजित करें।
- संरचनात्मक अवलोकन:चयनित सतहों, जोड़ों, पाइपों और अन्य भौतिक संपत्तियों की छवियां कैप्चर करें।
- डेटा दस्तावेज़ीकरण:बाद में तुलना और विश्लेषण के लिए समय-मुद्रांकित निरीक्षण रिकॉर्ड बनाएं।
निरीक्षण लाभसबसे उपयोगी स्वचालन केवल पैदल निरीक्षण मार्ग को बदलना नहीं है। यह एक दोहराने योग्य चक्र बना रहा है जिसमें गति, संवेदन, डेटा रिकॉर्डिंग और बाद में विश्लेषण जुड़े हुए हैं।
निरीक्षण डेटा संरचित होना चाहिए
छवियों का एक बड़ा संग्रह स्वचालित रूप से उपयोगी नहीं है। सिस्टम को डेटा को विशिष्ट स्थानों, उपकरण, मार्गों या निरीक्षण बिंदुओं के साथ जोड़ना चाहिए ताकि ऑपरेटर समझ सकें कि प्रत्येक अवलोकन कहाँ से आया है।
जब एक रोबोटिक निरीक्षण प्रणाली को उपयुक्त सॉफ्टवेयर के साथ जोड़ा जाता है, तो परिणामी जानकारी प्रवृत्ति विश्लेषण, रखरखाव योजना और अनुवर्ती निरीक्षण का समर्थन कर सकती है। सटीक वर्कफ़्लो सुविधा और आवश्यक जानकारी पर निर्भर करता है।
मॉड्यूलर उपकरण प्लेटफ़ॉर्म में क्या जोड़ सकते हैं?
मॉड्यूलैरिटी एक रोबोटिक प्लेटफ़ॉर्म को उपकरण बदलकर या जोड़कर विभिन्न कार्यों का समर्थन करने की अनुमति देती है। यह औद्योगिक वातावरण में विशेष रूप से उपयोगी है जहां कई प्रकार के निरीक्षण और निगरानी की आवश्यकता हो सकती है।
संभावित उपकरणों में दृश्य-प्रकाश कैमरे, थर्मल इमेजिंग सिस्टम, गैस डिटेक्टर, प्रकाश इकाइयां, संचार उपकरण, पर्यावरण सेंसर और अन्य कार्य-विशिष्ट मॉड्यूल शामिल हैं। सटीक कॉन्फ़िगरेशन रोबोट की भार क्षमता, विद्युत प्रणाली, माउंटिंग इंटरफेस और परिचालन स्थितियों पर निर्भर करता है।
निरीक्षण उपकरण
कैमरे और थर्मल इमेजिंग सिस्टम रोबोट को मोबाइल निरीक्षण प्लेटफॉर्म में बदल सकते हैं। दृश्य कैमरे भौतिक स्थितियों का दस्तावेजीकरण कर सकते हैं, जबकि थर्मल सेंसर गर्मी वितरण के बारे में अतिरिक्त जानकारी प्रदान कर सकते हैं।
पर्यावरण उपकरण
गैस और पर्यावरण सेंसर रोबोट को उन क्षेत्रों से माप एकत्र करने की अनुमति दे सकते हैं जो मैन्युअल पहुंच के लिए सुविधाजनक नहीं हो सकते हैं। यह औद्योगिक सुविधाओं, सुरंगों, कार्यशालाओं और अन्य परिभाषित वातावरणों में वर्कफ़्लो की निगरानी का समर्थन कर सकता है।
प्रकाश एवं संचार उपकरण
प्रकाश मॉड्यूल अंधेरे क्षेत्रों में छवि गुणवत्ता में सुधार कर सकते हैं और सीमित रोशनी वाले स्थानों में संचालन का समर्थन कर सकते हैं। संचार उपकरण ऑपरेटरों को परिचालन क्षेत्र में कर्मियों के साथ सूचनाओं का आदान-प्रदान करने की अनुमति दे सकते हैं।
दृश्य मॉड्यूल दृश्य निरीक्षण, दस्तावेज़ीकरण और उपकरण अवलोकन के लिए छवियां और वीडियो कैप्चर करता है।
थर्मल मॉड्यूल पारंपरिक दृश्य निरीक्षण के पूरक के लिए तापमान संबंधी जानकारी प्रदान करता है।
पर्यावरण मॉड्यूल एप्लिकेशन के अनुसार परिभाषित गैस, वायु या अन्य पर्यावरणीय माप एकत्र करता है।
मॉड्यूलरिटी में परिभाषित इंटरफेस होना चाहिए
एक मॉड्यूलर प्रणाली केवल तभी व्यावहारिक होती है जब अनावश्यक संगतता समस्याएं पैदा किए बिना उपकरण स्थापित किए जा सकते हैं। माउंटिंग पॉइंट, विद्युत कनेक्शन, डेटा इंटरफेस, भौतिक आयाम और वजन सीमा को स्पष्ट रूप से परिभाषित किया जाना चाहिए।
मानकीकृत इंटरफ़ेस उपकरण कॉन्फ़िगरेशन के बीच परिवर्तन को सरल बना सकते हैं। उसी समय, जब मानक इंटरफ़ेस एप्लिकेशन आवश्यकताओं को पूरा नहीं करते हैं, तो विशेष परियोजनाओं को कस्टम ब्रैकेट, हाउसिंग या बिजली व्यवस्था की आवश्यकता हो सकती है।
शक्ति और वजन पर एक साथ विचार किया जाना चाहिए
प्रत्येक जोड़ा गया मॉड्यूल संपूर्ण ऑपरेटिंग कॉन्फ़िगरेशन को बदल देता है। एक भारी सेंसर पैरों और प्रणोदन प्रणाली द्वारा उठाए गए भार को बढ़ाता है। अतिरिक्त इलेक्ट्रॉनिक्स से बिजली की खपत बढ़ सकती है। एक बड़ा आवास गुरुत्वाकर्षण के केंद्र को प्रभावित कर सकता है या रोबोट की गति को प्रतिबंधित कर सकता है।
मॉड्यूलर डिज़ाइन इसलिए सबसे अच्छा काम करता है जब रोबोट को बेस प्लेटफ़ॉर्म और उसके उपकरणों के बीच यांत्रिक और विद्युत संबंधों पर पर्याप्त ध्यान देकर विकसित किया गया हो।
प्लेटफ़ॉर्म को किन परिस्थितियों के लिए डिज़ाइन किया जाना चाहिए?
औद्योगिक वातावरण काफी भिन्न होता है। एक कार्यशाला का फर्श बाहरी निर्माण क्षेत्र से अलग-अलग चुनौतियाँ पेश करता है, जबकि एक सुरंग एक खुले औद्योगिक स्थल से अलग-अलग बाधाएँ पेश करती है।
रोबोटिक प्लेटफ़ॉर्म को चुनने या विकसित करने से पहले, पर्यावरणीय स्थितियों को स्पष्ट रूप से परिभाषित किया जाना चाहिए। ये स्थितियां संरचना, सेंसर, मूवमेंट एल्गोरिदम, सीलिंग, बैटरी व्यवहार और रखरखाव आवश्यकताओं को प्रभावित करती हैं।
बारिश और नमी
बाहरी वातावरण में रोबोटिक उपकरण बारिश, पानी के छींटों और उच्च आर्द्रता के संपर्क में आ सकते हैं। उचित सुरक्षा स्तर प्लेटफ़ॉर्म डिज़ाइन और इच्छित ऑपरेटिंग वातावरण पर निर्भर करता है।
नमी सेंसर और कनेक्टर्स को भी प्रभावित कर सकती है। बार-बार बाहरी संचालन के लिए, इन घटकों को माध्यमिक विवरण के रूप में मानने के बजाय यांत्रिक और विद्युत डिजाइन के दौरान विचार किया जाना चाहिए।
धूल और ढीली सामग्री
औद्योगिक स्थलों में धूल, रेत, मलबा या अन्य कण हो सकते हैं। ऐसी सामग्रियां गतिशील तंत्र में प्रवेश कर सकती हैं या सेंसर की दृश्यता को प्रभावित कर सकती हैं।
इसलिए सुरक्षा, सफाई प्रक्रियाएं, रखरखाव पहुंच और घटक चयन वास्तविक साइट स्थितियों को प्रतिबिंबित करना चाहिए।
तापमान
बैटरी प्रदर्शन, इलेक्ट्रॉनिक्स, सेंसर और यांत्रिक सामग्री तापमान परिवर्तन पर अलग-अलग प्रतिक्रिया दे सकते हैं। व्यापक तापमान स्थितियों के लिए इच्छित प्लेटफ़ॉर्म का मूल्यांकन ऑपरेशन के दौरान अपेक्षित वास्तविक सीमा के विरुद्ध किया जाना चाहिए।
कंपन और प्रभाव
पैरों की गति बार-बार यांत्रिक गति पैदा करती है, जबकि उबड़-खाबड़ इलाके में अतिरिक्त झटके लग सकते हैं। इसलिए संवेदनशील सेंसर और इलेक्ट्रॉनिक उपकरणों को उपयुक्त माउंटिंग और सुरक्षा की आवश्यकता होती है।
| पर्यावरणीय कारक | संभावित प्रभाव | डिज़ाइन विवेचन |
|---|---|---|
| नमी | कनेक्टर्स, इलेक्ट्रॉनिक्स और सेंसर को प्रभावित कर सकता है | उपयुक्त घेरा, सीलिंग और रखरखाव प्रक्रियाएं |
| धूल | यांत्रिक या इलेक्ट्रॉनिक क्षेत्रों में प्रवेश कर सकते हैं | सुरक्षा, सफाई पहुंच और उपयुक्त घटक चयन |
| तापमान | बैटरी और इलेक्ट्रॉनिक व्यवहार को प्रभावित कर सकता है | परिभाषित ऑपरेटिंग रेंज और प्रासंगिक पर्यावरण मूल्यांकन |
| कंपन | सेंसर डेटा और यांत्रिक घटकों को प्रभावित कर सकता है | उपयुक्त माउंटिंग, संरचनात्मक डिजाइन और कंपन मूल्यांकन |
| प्रभाव | पैरों, आवासों, माउंटों और इलेक्ट्रॉनिक्स पर दबाव डाल सकता है | परिभाषित शर्तों के तहत संरचनात्मक सुरक्षा और सत्यापन |
पर्यावरण सही कॉन्फ़िगरेशन निर्धारित करता है
ऐसा कोई सार्वभौमिक विन्यास नहीं है जो प्रत्येक औद्योगिक साइट के लिए आदर्श हो। रोबोट के चयन से पहले ऑपरेटिंग वातावरण का दस्तावेजीकरण किया जाना चाहिए।
उपयोगी जानकारी में इनडोर या आउटडोर संचालन, सतह के प्रकार, तापमान सीमा, धूल या नमी की उपस्थिति, गलियारे की चौड़ाई, सीढ़ी के आयाम, अपेक्षित बाधाएं, आवश्यक पेलोड और संचार स्थितियां शामिल हो सकती हैं।
चौगुनी रोबोट कठिन कार्य क्षेत्रों में जोखिम को कैसे कम कर सकते हैं?
औद्योगिक रोबोटिक्स का एक महत्वपूर्ण अनुप्रयोग लोगों को उन स्थानों में प्रवेश करने की आवश्यकता को कम करना है जो नियमित मैनुअल निरीक्षण के लिए पहुंच में मुश्किल, असुविधाजनक या अनुपयुक्त हैं।
एक मोबाइल रोबोट कैमरे और सेंसर को परिभाषित क्षेत्रों में ले जा सकता है जबकि ऑपरेटर अधिक सुविधाजनक नियंत्रण स्थिति में रहते हैं। यह कर्मियों को हर निरीक्षण मार्ग का भौतिक रूप से पालन करने की आवश्यकता के बिना निरीक्षण और डेटा संग्रह का समर्थन कर सकता है।
नियमित जोखिम को कम करना
कुछ औद्योगिक कार्यों में गर्म, धूल भरे, गीले, शोरगुल वाले, संकीर्ण या अन्यथा कठिन वातावरण में बार-बार आना-जाना शामिल होता है। नियमित डेटा संग्रह के लिए मोबाइल प्लेटफ़ॉर्म का उपयोग करने से कर्मियों को उन क्षेत्रों में प्रवेश करने की आवृत्ति कम हो सकती है।
रोबोट मानवीय हस्तक्षेप की हर आवश्यकता को समाप्त नहीं करता है। रखरखाव, असामान्य निष्कर्ष, मरम्मत और रोबोट की क्षमताओं से बाहर के कार्यों के लिए अभी भी प्रशिक्षित कर्मियों की आवश्यकता हो सकती है। इसका उद्देश्य उचित निरीक्षण और निगरानी गतिविधियों को अधिक नियंत्रित ऑपरेटिंग मॉडल में स्थानांतरित करना है।
दूरस्थ अवलोकन और संचार
कैमरा और संचार मॉड्यूल ऑपरेटरों को निरीक्षण किए जा रहे उपकरणों के बगल में खड़े होने की आवश्यकता के बिना क्षेत्र से जानकारी प्रदान कर सकते हैं।
रखरखाव टीमों के लिए, यह प्रारंभिक जांच के दौरान उपयोगी हो सकता है। एक रोबोट पहले दृश्य जानकारी एकत्र कर सकता है, जिससे तकनीशियनों को यह निर्धारित करने की अनुमति मिलती है कि क्षेत्र में प्रवेश करने से पहले किस प्रकार के अनुवर्ती कार्य की आवश्यकता हो सकती है।
जोखिम में कमी सिस्टम डिज़ाइन पर निर्भर करती है
एक रोबोट केवल इसलिए स्वचालित रूप से सुरक्षित नहीं है क्योंकि वह रिमोट है। संपूर्ण सिस्टम को उचित नेविगेशन, बाधा निवारण, संचार, आपातकालीन प्रक्रियाओं, रखरखाव प्रथाओं और संचालन सीमाओं की आवश्यकता होती है।
इसलिए रोबोट को मानव कार्य के लिए एक सार्वभौमिक प्रतिस्थापन के बजाय परिभाषित क्षमताओं वाले एक इंजीनियरिंग उपकरण के रूप में माना जाना चाहिए।
- परिभाषित करें कि कौन से कार्य दूरस्थ रूप से निष्पादित किए जा सकते हैं।
- रोबोट के लिए सुरक्षित संचालन सीमाएँ स्थापित करें।
- उपयुक्त संचार और आपातकालीन नियंत्रण कार्य प्रदान करें।
- परिचालन स्थितियों के अनुसार सेंसर और यांत्रिक घटकों का रखरखाव करें।
- रोबोट की परिभाषित क्षमताओं से परे स्थितियों के लिए मानवीय हस्तक्षेप उपलब्ध रखें।
उपकरण और सेंसर को कैसे एकीकृत किया जाना चाहिए?
उपकरण एकीकरण यह निर्धारित करता है कि रोबोट गतिशीलता, संतुलन, बिजली की उपलब्धता या डेटा गुणवत्ता से समझौता किए बिना अपना इच्छित कार्य कर सकता है या नहीं। एक सेंसर जो एक बेंच पर अच्छी तरह से काम करता है, उसे एक चलती चौगुनी प्लेटफॉर्म पर स्थापित करने के बाद एक अलग माउंटिंग संरचना की आवश्यकता हो सकती है।
यांत्रिक स्थापना
स्थापना और रखरखाव के लिए पर्याप्त पहुंच बनाए रखते हुए माउंटिंग पॉइंट्स को उपकरण को सुरक्षित रूप से समर्थन देना चाहिए। उपकरण का स्थान भी मायने रखता है क्योंकि यह गुरुत्वाकर्षण के केंद्र और रोबोट की गति को प्रभावित कर सकता है।
उन कैमरों और सेंसरों के लिए जिन्हें स्थिर दृश्य की आवश्यकता होती है, माउंटिंग सिस्टम को गति और कंपन पर भी विचार करना चाहिए। उपकरण को रोबोट के पैरों या अन्य घटकों के साथ हस्तक्षेप किए बिना एक उपयुक्त दृश्य क्षेत्र की आवश्यकता होती है।
विद्युत एकीकरण
प्रत्येक जोड़ा गया मॉड्यूल एक विद्युत आवश्यकता पैदा करता है। कैमरे, थर्मल सिस्टम, कंप्यूटिंग मॉड्यूल, प्रकाश व्यवस्था, संचार उपकरण और पर्यावरण सेंसर की अलग-अलग वोल्टेज और वर्तमान आवश्यकताएं हो सकती हैं।
पावर आर्किटेक्चर को रोबोट की बैटरी और नियंत्रण इलेक्ट्रॉनिक्स के साथ अनुकूलता बनाए रखते हुए इन भारों को समायोजित करने की आवश्यकता है।
डेटा एकीकरण
आधुनिक रोबोटिक सिस्टम बड़ी मात्रा में छवि, सेंसर और नेविगेशन डेटा उत्पन्न कर सकते हैं। सिस्टम को यह परिभाषित करना चाहिए कि जानकारी कैसे एकत्र, प्रसारित, संग्रहीत और संसाधित की जाती है।
निरीक्षण अनुप्रयोगों के लिए, डेटा को आदर्श रूप से स्थान और समय की जानकारी से जुड़ा रहना चाहिए ताकि बाद के विश्लेषण से यह पता चल सके कि कोई विशेष अवलोकन कहाँ एकत्र किया गया था।
| एकीकरण क्षेत्र | महत्वपूर्ण सवाल | संभावित प्रभाव |
|---|---|---|
| वज़न | क्या रोबोट पूरा उपकरण पैकेज ले जा सकता है? | गतिशीलता, संतुलन और यांत्रिक भार को प्रभावित करता है |
| पद | उपकरण कहाँ स्थापित किया जाना चाहिए? | गुरुत्वाकर्षण के केंद्र, देखने के क्षेत्र और गति को प्रभावित कर सकता है |
| शक्ति | किस विद्युत इनपुट की आवश्यकता है? | बैटरी और पावर-प्रबंधन आवश्यकताओं को बदलता है |
| डेटा | जानकारी कैसे प्रसारित या संग्रहीत की जाएगी? | संचार और प्रसंस्करण वास्तुकला को निर्धारित करता है |
| रखरखाव | क्या मॉड्यूल तक पहुंचा जा सकता है और बदला जा सकता है? | सेवाक्षमता और परिचालन निरंतरता को प्रभावित करता है |
तैनाती से पहले एकीकरण की योजना बनाई जानी चाहिए
प्रारंभिक योजना से अवरुद्ध सेंसर, दुर्गम कनेक्टर, अपर्याप्त बैटरी क्षमता या अस्थिर उपकरण माउंटिंग जैसी समस्याओं को रोका जा सकता है।
उपयोगी तकनीकी जानकारी में उपकरण आयाम, वजन, बिजली की खपत, कनेक्टर विनिर्देश, संचार इंटरफेस, माउंटिंग आवश्यकताएं, ऑपरेटिंग तापमान और अपेक्षित पर्यावरणीय जोखिम शामिल हैं।
एक बार जब ये पैरामीटर ज्ञात हो जाते हैं, तो रोबोटिक प्लेटफ़ॉर्म का मूल्यांकन बाद में जोड़े गए उपकरणों के साथ बेस रोबोट के बजाय एक संपूर्ण सिस्टम के रूप में किया जा सकता है।
प्लेटफ़ॉर्म चुनने से पहले खरीदारों को क्या मूल्यांकन करना चाहिए?
चार पैरों वाले रोबोट का चयन उपस्थिति या एकल प्रदर्शन संख्या के बजाय एप्लिकेशन से शुरू होना चाहिए। एक तकनीकी रूप से उन्नत प्लेटफ़ॉर्म तब भी अनुपयुक्त हो सकता है यदि वह आवश्यक भूभाग पर नेविगेट नहीं कर सकता, आवश्यक उपकरण नहीं ले जा सकता, अपेक्षित परिस्थितियों में काम नहीं कर सकता, या आवश्यक डेटा प्रदान नहीं कर सकता।
पर्यावरण से शुरुआत करें
सतहों, ढलानों, सीढ़ियों, गलियारों, बाधाओं, तापमान, नमी, धूल और अन्य पर्यावरणीय विशेषताओं का दस्तावेजीकरण करें। ये कारक निर्धारित करते हैं कि प्लेटफ़ॉर्म को किस प्रकार की गतिशीलता और सुरक्षा की आवश्यकता है।
परिचालन कार्य को परिभाषित करें
पहचानें कि क्या रोबोट निरीक्षण, निगरानी, डेटा संग्रह, परिवहन, उपकरण अवलोकन, या कोई अन्य परिभाषित कार्य करेगा। कार्य उन उपकरणों को निर्धारित करता है जिन्हें स्थापित करने की आवश्यकता है।
गतिशीलता का मूल्यांकन करें
चलने की क्षमता से ज्यादा देखें. साइट पर अपेक्षित वास्तविक सतह स्थितियों पर सीढ़ी चढ़ना, ढलान से निपटना, बाधा से निपटना, स्थिरता, गति की गति, मोड़ने की क्षमता और प्रदर्शन पर विचार करें।
पेलोड क्षमता और एकीकरण की जाँच करें
कैमरे, सेंसर, संचार उपकरण, माउंटिंग संरचनाएं, बैटरी और अन्य सहायक उपकरण सहित संपूर्ण उपकरण पैकेज का मूल्यांकन किया जाना चाहिए।
स्वायत्त कार्यों की समीक्षा करें
निर्धारित करें कि क्या सिस्टम परियोजना के लिए आवश्यक स्तर पर मार्ग नियोजन, बाधा निवारण, स्थिति, स्वचालित डेटा संग्रह, कार्य शेड्यूलिंग और दूरस्थ निगरानी का समर्थन कर सकता है।
- इलाक़ा:रोबोट को किन सतहों, सीढ़ियों, ढलानों और बाधाओं से गुजरना होगा?
- काम:रोबोट को कौन सी शारीरिक क्रिया या जानकारी प्रदान करनी चाहिए?
- पेलोड:कौन से उपकरण ले जाने चाहिए और इसका वजन कितना है?
- शक्ति:प्लेटफ़ॉर्म और स्थापित उपकरण की संयुक्त विद्युत मांग क्या है?
- स्वायत्तता:ऑपरेटिंग वर्कफ़्लो के किन हिस्सों को स्वचालित निष्पादन की आवश्यकता है?
- पर्यावरण:किस तापमान, धूल, नमी, कंपन, या प्रभाव की स्थिति अपेक्षित है?
- रखरखाव:सेंसर, बैटरी, पैर और अन्य घटकों का निरीक्षण और सेवा कैसे की जाएगी?
चयन सिद्धांतजरूरी नहीं कि सबसे अच्छा प्लेटफॉर्म सबसे लंबी स्पेसिफिकेशन शीट वाला हो। यह वह है जिसकी गतिशीलता, संवेदन, शक्ति, उपकरण एकीकरण, स्वायत्तता और रखरखाव विशेषताएँ वास्तविक ऑपरेटिंग वातावरण से मेल खाती हैं।
एक संरचित परिनियोजन प्रक्रिया कैसी दिखती है?
एक संरचित परिनियोजन प्रक्रिया एक सामान्य रोबोटिक्स अवधारणा को स्पष्ट तकनीकी आवश्यकताओं के साथ एक ऑपरेटिंग सिस्टम में बदलने में मदद करती है। यह औद्योगिक अनुप्रयोगों के लिए विशेष रूप से महत्वपूर्ण है क्योंकि रोबोट को मौजूदा वातावरण, उपकरण, प्रक्रियाओं और डेटा सिस्टम के साथ काम करना होगा।
- ऑपरेटिंग परिदृश्य को परिभाषित करें:साइट लेआउट, इलाके, पर्यावरण की स्थिति, संचालन मार्ग और लक्ष्य कार्यों को रिकॉर्ड करें।
- आवश्यक उपकरणों की पहचान करें:निर्धारित करें कि किन कैमरों, थर्मल सेंसरों, पर्यावरण उपकरणों, प्रकाश इकाइयों या संचार मॉड्यूल की आवश्यकता है।
- सिस्टम पैरामीटर स्थापित करें:वजन, आयाम, बिजली की आवश्यकताएं, डेटा इंटरफेस, माउंटिंग स्थिति और रखरखाव पहुंच की पुष्टि करें।
- परिचालन मार्ग बनाएं:एप्लिकेशन के लिए आवश्यक क्षेत्रों, चौकियों, नेविगेशन पथों और निरीक्षण अनुक्रम को परिभाषित करें।
- गतिशीलता मान्य करें:सीढ़ियों, ढलानों, बाधाओं और संक्रमणकालीन सतहों सहित वास्तविक इलाके पर आंदोलन का मूल्यांकन करें।
- उपकरण मान्य करें:गति के दौरान छवि गुणवत्ता, सेंसर रीडिंग, संचार और उपकरण स्थिरता की जाँच करें।
- संचालन प्रक्रियाएँ स्थापित करें:चार्जिंग, रखरखाव, डेटा समीक्षा, हस्तक्षेप और आपातकालीन प्रक्रियाओं को परिभाषित करें।
साइट परीक्षण महत्वपूर्ण है
प्रयोगशाला परीक्षण किसी वास्तविक सुविधा की प्रत्येक विशेषता को पुन: पेश नहीं कर सकते हैं। जब भी व्यावहारिक हो, रोबोट का मूल्यांकन प्रतिनिधि परिचालन स्थितियों के तहत किया जाना चाहिए।
साइट परीक्षण से ऐसे विवरण सामने आ सकते हैं जिन्हें सामान्य विकास के दौरान पहचानना मुश्किल होता है। कोई गलियारा अपेक्षा से अधिक संकीर्ण हो सकता है। एक सीढ़ी की ऊंचाई असामान्य हो सकती है। एक विशेष सतह कम कर्षण प्रदान कर सकती है। प्रकाश की स्थिति कैमरे के प्रदर्शन को कम कर सकती है।
फिर इन निष्कर्षों का उपयोग मार्ग नियोजन, उपकरण प्लेसमेंट, सेंसर कॉन्फ़िगरेशन, या संचालन प्रक्रियाओं को समायोजित करने के लिए किया जा सकता है।
डेटा वर्कफ़्लो को रोबोट के साथ डिज़ाइन किया जाना चाहिए
निरीक्षण स्वचालन केवल तभी मूल्य उत्पन्न करता है जब एकत्रित जानकारी का उपयोग किया जा सकता है। एक उपयोगी प्रणाली को यह परिभाषित करना चाहिए कि छवियों और सेंसर रीडिंग को कैसे संग्रहीत किया जाता है, वे स्थानों से कैसे जुड़े होते हैं, असामान्यताओं की पहचान कैसे की जाती है, और ऑपरेटर परिणामों की समीक्षा कैसे करते हैं।
आवर्ती निरीक्षण के लिए, ऐतिहासिक अभिलेख भी तुलना का आधार प्रदान कर सकते हैं। रोबोट समान मार्गों और दृष्टिकोणों का उपयोग करके डेटा एकत्र कर सकता है, जिससे समय के साथ परिवर्तनों की पहचान करना आसान हो जाता है।
रखरखाव तैनाती का हिस्सा होना चाहिए
एक मोबाइल रोबोट में यांत्रिक और इलेक्ट्रॉनिक घटक होते हैं जो बार-बार गति का अनुभव करते हैं। पैर, जोड़, मोटर, सेंसर, कनेक्टर, बैटरी और सुरक्षात्मक आवास सभी को उचित रखरखाव की आवश्यकता होती है।
इसलिए नियमित निरीक्षण को शुरुआत से ही संचालन योजना में शामिल किया जाना चाहिए। प्रमुख घटकों तक आसान पहुंच और स्पष्ट प्रतिस्थापन प्रक्रियाएं दीर्घकालिक संचालन को अधिक व्यावहारिक बना सकती हैं।
औद्योगिक चौगुनी रोबोटिक्स की भविष्य की दिशा क्या है?
औद्योगिक चौगुनी रोबोटिक्स का विकास अधिक स्वायत्तता, बेहतर पर्यावरण जागरूकता, मजबूत उपकरण एकीकरण और अधिक एप्लिकेशन-विशिष्ट सॉफ़्टवेयर की ओर बढ़ रहा है। केंद्रीय दिशा न केवल रोबोटों को बेहतर ढंग से चलने में सक्षम बनाना है, बल्कि उन्हें कम मैन्युअल हस्तक्षेप के साथ संपूर्ण ऑपरेटिंग वर्कफ़्लो निष्पादित करने में सक्षम बनाना है।
होशियार सन्निहित ऑपरेशन
रोबोटों से अपेक्षा की जा रही है कि वे धारणा और गति को अलग-अलग कार्यों के रूप में मानने के बजाय उन्हें संयोजित करें। एक प्लेटफ़ॉर्म पर्यावरणीय जानकारी का उपयोग यह तय करने के लिए कर सकता है कि कहाँ जाना है, बाधाओं से कैसे बचना है और कोई कार्य कहाँ करना है।
यह भौतिक रोबोट और उसे नियंत्रित करने वाले सॉफ़्टवेयर के बीच घनिष्ठ संबंध बनाता है। परिणाम ऐसे वातावरण में अधिक अनुकूली आंदोलन हो सकता है जिसे एक निश्चित मार्ग द्वारा पूरी तरह से प्रस्तुत नहीं किया जा सकता है।
अधिक बुद्धिमान निरीक्षण
जैसे-जैसे कैमरे और सेंसर अधिक जानकारी एकत्र करते हैं, स्वचालित विश्लेषण तेजी से उपयोगी होता जाता है। एआई-आधारित पहचान पूर्वनिर्धारित दृश्य स्थितियों की पहचान करने, निरीक्षण छवियों को व्यवस्थित करने और अतिरिक्त समीक्षा के योग्य क्षेत्रों को उजागर करने में मदद कर सकती है।
उदाहरण के लिए, एक सिस्टम को चयनित उपकरण विसंगतियों, सतह परिवर्तन, या एप्लिकेशन द्वारा परिभाषित अन्य स्थितियों को पहचानने के लिए डिज़ाइन किया जा सकता है। मानव ऑपरेटर तब प्रत्येक छवि की समान ध्यान से समीक्षा करने के बजाय सत्यापन और निर्णय लेने पर ध्यान केंद्रित कर सकते हैं।
ग्रेटर मॉड्यूलैरिटी
भविष्य के औद्योगिक प्लेटफ़ॉर्म व्यापक उपकरण संयोजनों का समर्थन करने की संभावना रखते हैं। एक एकल रोबोटिक बेस विभिन्न निरीक्षण सेंसर, पर्यावरण मॉड्यूल, संचार उपकरण या कार्य-विशिष्ट उपकरणों को समायोजित कर सकता है।
इसके लिए अधिक मानकीकृत मैकेनिकल और इलेक्ट्रिकल इंटरफेस की आवश्यकता होती है, जबकि अभी भी अनुकूलन की अनुमति मिलती है जहां विशेष परियोजनाओं को इसकी आवश्यकता होती है।
औद्योगिक सूचना प्रणालियों के साथ एकीकरण
औद्योगिक रोबोटिक्स के अगले चरण में भौतिक संचालन को डिजिटल प्रबंधन प्रणालियों से जोड़ने की संभावना है। रोबोट-जनित जानकारी को उपकरण रिकॉर्ड, रखरखाव कार्यक्रम, मानचित्र, निरीक्षण इतिहास और अन्य डिजिटल डेटा के साथ जोड़ा जा सकता है।
यह रोबोट को एक अलग मशीन के रूप में कार्य करने के बजाय एक बड़े औद्योगिक वर्कफ़्लो का हिस्सा बनने की अनुमति देता है।
उच्चतर स्वायत्तता स्वायत्त नेविगेशन, मार्ग नियोजन, बाधा निवारण और निर्धारित संचालन के माध्यम से अधिक कार्य किए जा सकते हैं।
बेहतर धारणा एकाधिक सेंसर और बुद्धिमान विश्लेषण उपकरण और परिवेश के बारे में समृद्ध जानकारी प्रदान कर सकते हैं।
गहरा एकीकरण रोबोटिक प्लेटफ़ॉर्म गतिशीलता, सेंसर, पावर, डेटा और औद्योगिक सॉफ़्टवेयर को अधिक संपूर्ण ऑपरेटिंग वर्कफ़्लो में जोड़ सकते हैं।
मोबाइल मशीन से लेकर इंटेलिजेंट ऑपरेटिंग प्लेटफॉर्म तक
चौगुनी रोबोटिक्स का दीर्घकालिक मूल्य भौतिक गतिशीलता और डिजिटल इंटेलिजेंस के संयोजन में निहित है। एक रोबोट जो कठिन इलाके में चल सकता है वह भौतिक पहुंच प्रदान करता है। सेंसर जानकारी प्रदान करते हैं. स्वायत्त नियंत्रण पुनरावृत्ति प्रदान करता है। एआई-आधारित विश्लेषण एकत्रित डेटा की व्याख्या करने में मदद कर सकता है। औद्योगिक सॉफ्टवेयर उन परिणामों को व्यापक वर्कफ़्लो से जोड़ता है।
इनमें से प्रत्येक क्षमता स्वतंत्र रूप से उपयोगी है, लेकिन उनका संयोजन कहीं अधिक सक्षम मंच बनाता है। वे जितनी अधिक बारीकी से एकीकृत होंगे, हर नए कार्य के लिए पूरे सिस्टम को फिर से डिज़ाइन किए बिना उतने ही अधिक अनुप्रयोगों का समर्थन किया जा सकता है।
भविष्योन्मुख सिद्धांतऔद्योगिक चौगुनी रोबोटिक्स की दिशा कार्य-उन्मुख प्रणालियों की ओर है जो एक समन्वित मंच के भीतर गतिशीलता, धारणा, स्वायत्त संचालन, मॉड्यूलर उपकरण और डेटा इंटेलिजेंस को जोड़ती है।
अक्सर पूछे जाने वाले प्रश्नों
औद्योगिक चौपाया रोबोट क्या है?
यह एक चार पैरों वाला मोबाइल रोबोटिक प्लेटफ़ॉर्म है जिसे निरीक्षण, निगरानी, डेटा संग्रह और ऐसे वातावरण में संचालन जैसे पेशेवर कार्यों के लिए डिज़ाइन किया गया है जहां पारंपरिक पहिए वाले रोबोट को नेविगेट करने में कठिनाई हो सकती है।
चौपाए रोबोट असमान भूभाग के लिए उपयुक्त क्यों हैं?
चार व्यक्तिगत रूप से नियंत्रित पैर पैर रखने और शरीर की मुद्रा के लिए अधिक विकल्प प्रदान करते हैं। इससे प्लेटफ़ॉर्म को अपनी परिभाषित परिचालन क्षमता के भीतर सीढ़ियों, ढलानों, अंतरालों, ढीली सतहों और इलाके में अन्य परिवर्तनों पर बातचीत करने में मदद मिल सकती है।
क्या चार पैरों वाला रोबोट स्वायत्त रूप से काम कर सकता है?
हाँ। सिस्टम आर्किटेक्चर के आधार पर, स्वायत्त कार्यों में पर्यावरणीय धारणा, स्थिति, मार्ग नियोजन, बाधा निवारण, कार्य निष्पादन और डेटा संग्रह शामिल हो सकते हैं। स्वायत्तता का उचित स्तर अनुप्रयोग और पर्यावरण पर निर्भर करता है।
चौगुने प्लेटफॉर्म पर कौन से सेंसर लगाए जा सकते हैं?
संभावित उपकरणों में दृश्य-प्रकाश कैमरे, थर्मल इमेजिंग सिस्टम, गहराई या रेंज सेंसर, पर्यावरण निगरानी उपकरण, प्रकाश व्यवस्था, संचार मॉड्यूल और अन्य कार्य-विशिष्ट उपकरण शामिल हैं। सटीक कॉन्फ़िगरेशन प्लेटफ़ॉर्म और एप्लिकेशन पर निर्भर करता है।
क्या औद्योगिक निरीक्षण के लिए चौगुने रोबोट का उपयोग किया जा सकता है?
हाँ। यह परिभाषित मार्गों का अनुसरण करके और दृश्य, थर्मल या अन्य सेंसर डेटा एकत्र करके औद्योगिक सुविधाओं, उपकरण, बुनियादी ढांचे, सुरंगों, कार्यशालाओं और अन्य क्षेत्रों के नियमित निरीक्षण का समर्थन कर सकता है।
क्या थर्मल इमेजिंग को रोबोट के साथ एकीकृत किया जा सकता है?
हाँ। जब तापमान अंतर निरीक्षण कार्य के लिए प्रासंगिक हो तो पारंपरिक कैमरों के साथ थर्मल इमेजिंग का उपयोग किया जा सकता है। संपूर्ण सिस्टम के हिस्से के रूप में सेंसर, माउंटिंग स्थिति, बिजली की आवश्यकता और डेटा इंटरफ़ेस का मूल्यांकन किया जाना चाहिए।
क्या रोबोट में अतिरिक्त उपकरण जोड़े जा सकते हैं?
कई पेशेवर प्लेटफ़ॉर्म मॉड्यूलर उपकरणों का समर्थन कर सकते हैं, बशर्ते जोड़े गए घटक परिभाषित यांत्रिक, विद्युत, वजन और इंटरफ़ेस सीमाओं के भीतर रहें। विशेष कॉन्फ़िगरेशन के लिए कस्टम ब्रैकेट या अन्य एकीकरण घटकों की आवश्यकता हो सकती है।
प्लेटफ़ॉर्म चुनने से पहले क्या विचार करना चाहिए?
महत्वपूर्ण कारकों में भूभाग, सीढ़ी और ढलान की आवश्यकताएं, परिचालन वातावरण, पेलोड वजन, सेंसर आवश्यकताएं, बिजली की मांग, स्वायत्त कार्य, डेटा वर्कफ़्लो, रखरखाव पहुंच और संचार स्थितियां शामिल हैं।
क्या एक ही प्लेटफ़ॉर्म विभिन्न अनुप्रयोगों का समर्थन कर सकता है?
हाँ। एक मॉड्यूलर डिज़ाइन निरीक्षण, निगरानी, पर्यावरण माप या अन्य परिभाषित औद्योगिक कार्यों के लिए विभिन्न सेंसर और उपकरण स्थापित करने की अनुमति दे सकता है। उपलब्ध कॉन्फ़िगरेशन रोबोट वास्तुकला और उपकरण आवश्यकताओं पर निर्भर करता है।
रोबोटिक गश्त के बाद निरीक्षण डेटा का उपयोग कैसे किया जा सकता है?
एकत्रित छवियों और सेंसर रीडिंग को स्थानों और निरीक्षण बिंदुओं से जोड़ा जा सकता है, फिर पूर्वनिर्धारित स्थितियों के लिए समीक्षा की जा सकती है। ऐतिहासिक रिकॉर्ड निरीक्षण चक्रों के बीच तुलना का भी समर्थन कर सकते हैं और अनुवर्ती कार्य को व्यवस्थित करने में मदद कर सकते हैं।
क्या स्वायत्त संचालन से ऑपरेटरों की आवश्यकता समाप्त हो जाती है?
आवश्यक रूप से नहीं। स्वचालन निरंतर मैन्युअल नियंत्रण को कम कर सकता है, लेकिन रोबोट की परिभाषित परिचालन क्षमता के बाहर पर्यवेक्षण, अपवाद प्रबंधन, रखरखाव, असामान्य निष्कर्ष और कार्यों के लिए ऑपरेटरों की अभी भी आवश्यकता हो सकती है।
औद्योगिक चौपाए रोबोटों का उपयोग किस वातावरण में किया जा सकता है?
संभावित अनुप्रयोगों में कारखाने, कार्यशालाएं, सुरंगें, औद्योगिक सुविधाएं, बुनियादी ढांचा स्थल, असमान बाहरी क्षेत्र और अन्य स्थान शामिल हैं जहां मोबाइल निरीक्षण या डेटा संग्रह की आवश्यकता होती है। वास्तविक उपयुक्तता पर्यावरणीय स्थितियों और प्लेटफ़ॉर्म विशिष्टताओं पर निर्भर करती है।
चौगुनी रोबोटिक्स परियोजना पर चर्चा करें
अपने आवेदन के लिए आवश्यक इलाके की स्थिति, निरीक्षण कार्य, उपकरण आवश्यकताओं, पेलोड वजन, परिचालन वातावरण, या स्वायत्त कार्यों को साझा करें।
अपनी परियोजना आवश्यकताओं पर चर्चा करने के लिए हमसे संपर्क करें