- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик
ड्रोन पेलोड औद्योगिक यूएवी को कार्य-उन्मुख प्लेटफार्मों में कैसे बदलते हैं?
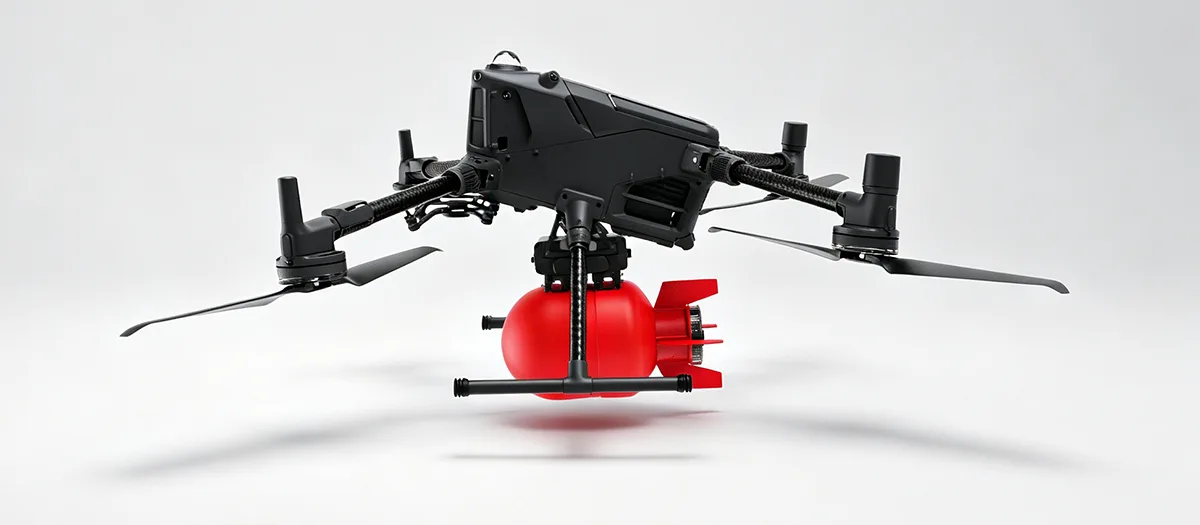
A ड्रोन पेलोड सिस्टम यह निर्धारित करता है कि एक औद्योगिक यूएवी किसी विशिष्ट कार्य के दौरान क्या समझ सकता है, माप सकता है, ले जा सकता है या संचालित कर सकता है। विमान को एक साधारण उड़ान कैमरे के रूप में मानने के बजाय, आधुनिक यूएवी विकास तेजी से उड़ान मंच को अनुप्रयोग-विशिष्ट उपकरणों जैसे कि दृश्य-प्रकाश कैमरे, थर्मल इमेजिंग सिस्टम, LiDAR, कृषि वितरण उपकरण, सामग्री प्रबंधन उपकरण, पर्यावरण सेंसर, प्रकाश इकाइयां, संचार मॉड्यूल और बुद्धिमान छवि-विश्लेषण हार्डवेयर के साथ जोड़ता है। इसलिए उपयुक्त पेलोड का चयन करने के लिए सेंसर के उद्देश्य, भौतिक आकार, वजन, बिजली की मांग, माउंटिंग विधि, डेटा आवश्यकताओं और ऑपरेटिंग वातावरण पर ध्यान देने की आवश्यकता होती है। एक उचित रूप से एकीकृत पेलोड एक सामान्य विमान को सर्वेक्षण, निरीक्षण, कृषि, बुनियादी ढांचे के काम, पर्यावरण निगरानी और अन्य विशेष अनुप्रयोगों के लिए अधिक व्यावहारिक मंच में बदल सकता है।
विषयसूची
संबंधित तकनीकी चर्चा पर सीधे जाने के लिए किसी अनुभाग पर क्लिक करें।
- 1. यूएवी पेलोड की भूमिका क्या निर्धारित करती है?
- 2. सेंसिंग और मैपिंग सिस्टम औद्योगिक कार्य का समर्थन कैसे करते हैं?
- 3. विज़िबल-लाइट कैमरे कब सही विकल्प हैं?
- 4. थर्मल इमेजिंग से उन स्थितियों का पता कैसे चलता है जो कैमरे से छूट सकती हैं?
- 5. UAV मैपिंग के लिए LiDAR पर कब विचार किया जाना चाहिए?
- 6. कार्यात्मक उपकरण यूएवी क्षमताओं को कैसे बढ़ा सकते हैं?
- 7. यूएवी पर्यावरण निगरानी में कैसे सहायता कर सकते हैं?
- 8. इंटेलिजेंट विश्लेषण पेलोड उपयोग में कैसे सुधार करता है?
- 9. पेलोड उपकरण को एकीकृत करते समय क्या विचार किया जाना चाहिए?
- 10. खरीदारों को सही कॉन्फ़िगरेशन का चयन कैसे करना चाहिए?
- 11. औद्योगिक अनुप्रयोगों के लिए पेलोड सिस्टम कैसे विकसित हो रहे हैं?
- 12. अक्सर पूछे जाने वाले प्रश्न
यूएवी पेलोड की भूमिका क्या निर्धारित करती है?
पेलोड यूएवी सिस्टम का हिस्सा है जो सीधे ऑपरेटिंग कार्य के साथ इंटरैक्ट करता है। विमान उड़ान मंच प्रदान करता है, जबकि पेलोड किसी विशेष अनुप्रयोग के लिए आवश्यक संवेदन, माप, परिवहन, संचार या परिचालन कार्य प्रदान करता है।
यह संबंध महत्वपूर्ण है क्योंकि समान उड़ान विशेषताओं वाले दो विमान अलग-अलग उपकरणों से सुसज्जित होने पर पूरी तरह से अलग-अलग कार्य कर सकते हैं। एक कैमरा प्लेटफ़ॉर्म दृश्य निरीक्षण के लिए उपयुक्त हो सकता है, जबकि एक थर्मल इमेजिंग इकाई तापमान की जानकारी प्रदान कर सकती है। एक LiDAR प्रणाली त्रि-आयामी स्थानिक डेटा एकत्र कर सकती है, जबकि एक सामग्री-हैंडलिंग अनुलग्नक स्थानों के बीच उपकरण ले जा सकता है।
इसलिए पेलोड चयन इस सवाल से शुरू होता है कि विमान को किस जानकारी या भौतिक कार्य का समर्थन करने की आवश्यकता है। एक बार कार्य परिभाषित हो जाने के बाद, उपकरण को आवश्यक डेटा प्रकार, सटीकता, कवरेज, वजन, बिजली की खपत, स्थापना विधि और कार्य वातावरण के आधार पर चुना जा सकता है।
संवेदन ऑपरेटिंग क्षेत्र से दृश्य, थर्मल, स्थानिक, पर्यावरणीय, या अन्य कार्य-विशिष्ट जानकारी एकत्र करता है।
संचालन विमान को छिड़काव, बीजारोपण, उठाने, प्रकाश व्यवस्था या संचार जैसे परिभाषित भौतिक कार्य करने की अनुमति देता है।
विश्लेषण पूर्वनिर्धारित स्थितियों, मापों या पैटर्न की पहचान करने के लिए डेटा एकत्र करने की प्रक्रियाएँ जिन पर अधिक ध्यान देने की आवश्यकता होती है।
पेलोड चयन को ऑपरेटिंग उद्देश्य का पालन करना चाहिए
एक उपयोगी प्रारंभिक बिंदु उड़ान से आवश्यक आउटपुट को परिभाषित करना है। यदि अपेक्षित परिणाम एक उच्च-रिज़ॉल्यूशन छवि है, तो एक उपयुक्त दृश्य-प्रकाश कैमरा पर्याप्त हो सकता है। यदि उद्देश्य में गर्मी के अंतर का पता लगाना शामिल है, तो थर्मल इमेजिंग अधिक उपयुक्त हो सकती है। जब सटीक त्रि-आयामी जानकारी की आवश्यकता होती है, तो LiDAR अधिक उपयुक्त डेटा स्रोत प्रदान कर सकता है।
यही सिद्धांत परिचालन उपकरणों पर भी लागू होता है। कृषि कार्य के लिए सामग्री परिवहन या पर्यावरण नमूने से भिन्न पेलोड वास्तुकला की आवश्यकता होती है। सभी पेलोड को विनिमेय उपकरण के रूप में मानने से परिहार्य एकीकरण समस्याएं पैदा हो सकती हैं क्योंकि प्रत्येक श्रेणी की अलग-अलग यांत्रिक और विद्युत आवश्यकताएं होती हैं।
- उपकरण चुनने से पहले कार्य को परिभाषित करें.
- आवश्यक जानकारी या भौतिक कार्रवाई का प्रकार निर्धारित करें।
- विमान की क्षमता और प्रणोदन आवश्यकताओं के अनुसार पेलोड द्रव्यमान की जाँच करें।
- विमान विद्युत प्रणाली के साथ पेलोड बिजली आवश्यकताओं की समीक्षा करें।
- माउंटिंग स्थिति, शेष राशि, डेटा कनेक्शन और रखरखाव पहुंच पर विचार करें।
मुख्य सिद्धांतकार्य के चारों ओर पेलोड का चयन किया जाना चाहिए। फिर विमान, पेलोड, पावर सिस्टम और माउंटिंग संरचना को एक ऑपरेटिंग कॉन्फ़िगरेशन के रूप में समन्वित करने की आवश्यकता होती है।
सेंसिंग और मैपिंग सिस्टम औद्योगिक कार्य का समर्थन कैसे करते हैं?
सेंसिंग और मैपिंग उपकरण कई औद्योगिक यूएवी अनुप्रयोगों की सूचना परत प्रदान करते हैं। जमीन से प्रत्यक्ष अवलोकन पर पूरी तरह से भरोसा करने के बजाय, ऑपरेटर उन स्थानों से संरचित जानकारी एकत्र कर सकते हैं जो मैन्युअल रूप से निरीक्षण करने में कठिन, समय लेने वाली या अक्षम हैं।
विभिन्न सेंसर विभिन्न प्रकार के डेटा उत्पन्न करते हैं। दृश्य-प्रकाश कैमरे चित्र और वीडियो प्रदान करते हैं। थर्मल उपकरण तापमान पैटर्न की पहचान करता है। LiDAR स्थानिक माप और बिंदु-क्लाउड डेटा उत्पन्न करता है। उपयुक्त तकनीक इस बात पर निर्भर करती है कि उड़ान के बाद क्या निरीक्षण किया जाना चाहिए और जानकारी का उपयोग कैसे किया जाएगा।
| उपकरण प्रकार | प्राथमिक डेटा | विशिष्ट औद्योगिक उपयोग |
|---|---|---|
| दृश्यमान-प्रकाश कैमरा | उच्च-रिज़ॉल्यूशन छवियाँ और वीडियो | बुनियादी ढाँचा निरीक्षण, सुविधा अवलोकन, कृषि निगरानी, दृश्य दस्तावेज़ीकरण |
| थर्मल इमेजिंग | तापमान वितरण और थर्मल पैटर्न | उपकरण की स्थिति की जांच, फोटोवोल्टिक निरीक्षण, विद्युत घटक मूल्यांकन |
| LIDAR का | त्रि-आयामी स्थानिक माप | भू-भाग मानचित्रण, भवन मॉडलिंग, खदान सर्वेक्षण, नदी और स्थल माप |
| पर्यावरण सेंसर | गैस, धूल, पानी, या अन्य पर्यावरणीय डेटा | पर्यावरण निगरानी, औद्योगिक स्थल मूल्यांकन, क्षेत्र डेटा संग्रह |
विभिन्न सेंसरों को आसानी से प्रतिस्थापित क्यों नहीं किया जा सकता?
प्रत्येक सेंसर एक अलग भौतिक विशेषता को मापता है। एक दृश्य-प्रकाश कैमरा एक घटक की उपस्थिति दिखा सकता है, लेकिन यह सीधे तापमान की जानकारी प्रदान नहीं करता है। एक थर्मल कैमरा असामान्य ताप पैटर्न दिखा सकता है, लेकिन यह आवश्यक रूप से उच्च-रिज़ॉल्यूशन कैमरे के समान दृश्य विवरण प्रदान नहीं करता है।
LiDAR फिर से अलग तरीके से काम करता है। यह स्थानिक जानकारी को मापता है और इलाके और संरचनाओं का त्रि-आयामी प्रतिनिधित्व उत्पन्न कर सकता है। यह इसे तब मूल्यवान बनाता है जब कार्य केवल दृश्य उपस्थिति के बजाय ज्यामिति, दूरी, ऊंचाई, आयतन या सतह संरचना पर निर्भर करता है।
एकाधिक डेटा स्रोतों का संयोजन
कुछ उन्नत अनुप्रयोग एक विमान में या कई उड़ानों में कई सेंसर प्रकारों को जोड़ते हैं। उदाहरण के लिए, दृश्यमान इमेजरी दृश्य संदर्भ प्रदान कर सकती है जबकि थर्मल जानकारी तापमान विसंगतियों को उजागर करती है। स्थानिक डेटा फिर उसी निरीक्षण वर्कफ़्लो में सटीक ज्यामितीय जानकारी जोड़ सकता है।
ऐसे संयोजन एकत्रित जानकारी की पूर्णता में सुधार कर सकते हैं, लेकिन वे अतिरिक्त एकीकरण आवश्यकताएं भी पैदा करते हैं। संयुक्त उपकरण के लिए विमान को पर्याप्त पेलोड क्षमता, शक्ति, बढ़ते स्थान, संचार इंटरफेस और उड़ान स्थिरता की आवश्यकता होती है।
विज़िबल-लाइट कैमरे कब सही विकल्प हैं?
दृश्य-प्रकाश कैमरे सबसे व्यापक रूप से लागू पेलोड प्रकारों में से एक हैं क्योंकि कई औद्योगिक कार्य दृश्य जानकारी से शुरू होते हैं। उच्च-रिज़ॉल्यूशन छवियां और वीडियो संरचनाओं, मशीनरी, कृषि क्षेत्रों, इमारतों और अन्य भौतिक वातावरणों की स्थिति का दस्तावेजीकरण कर सकते हैं।
बुनियादी ढांचे के काम के लिए, विस्तृत छवियां ऑपरेटरों को एक अलग कोण या दूरी से दृश्य सतह स्थितियों का निरीक्षण करने में मदद कर सकती हैं। औद्योगिक सुविधाएं बाहरी संरचनाओं, छत क्षेत्रों, उपकरण स्थानों, या अन्य क्षेत्रों का निरीक्षण करने के लिए हवाई इमेजिंग का उपयोग कर सकती हैं जो जमीन से लगातार जांच करने के लिए सुविधाजनक नहीं हो सकते हैं।
संकल्प कार्य से मेल खाना चाहिए
एक उच्च-रिज़ॉल्यूशन वाला कैमरा अधिक दृश्य विवरण कैप्चर कर सकता है, लेकिन उड़ान की ऊँचाई, दृश्य क्षेत्र, गति, प्रकाश व्यवस्था, भंडारण आवश्यकताओं और वास्तविक निरीक्षण उद्देश्य के साथ-साथ रिज़ॉल्यूशन पर भी विचार किया जाना चाहिए।
उदाहरण के लिए, एक व्यापक क्षेत्र के कृषि अवलोकन कार्य में कवरेज और लगातार छवि अधिग्रहण को प्राथमिकता दी जा सकती है, जबकि एक विस्तृत संरचनात्मक निरीक्षण के लिए निकट परिचालन दूरी से अधिक छवि विवरण की आवश्यकता हो सकती है।
वीडियो और स्थिर छवियाँ अलग-अलग उद्देश्यों की पूर्ति करती हैं
वीडियो उड़ान के दौरान निरंतर दृश्य जानकारी प्रदान कर सकता है और गतिशील निरीक्षण वर्कफ़्लो या लाइव अवलोकन के लिए उपयोगी हो सकता है। स्थिर छवियां बाद के विश्लेषण, माप, तुलना या दस्तावेज़ीकरण के लिए उच्च-विस्तार रिकॉर्ड प्रदान कर सकती हैं।
उपयुक्त इमेजिंग मोड कार्य पर निर्भर करता है। कुछ एप्लिकेशन दोनों से लाभान्वित हो सकते हैं, खासकर जब ऑपरेटरों को लाइव स्थितिजन्य जानकारी की आवश्यकता होती है, जबकि बाद में समीक्षा के लिए विस्तृत रिकॉर्ड की भी आवश्यकता होती है।
- आधारभूत संरचना:बाहरी सतहों और संरचनात्मक स्थितियों की दृश्य जांच का समर्थन करता है।
- औद्योगिक सुविधाएं:छतों, उपकरण क्षेत्रों और दुर्गम स्थानों के हवाई दृश्य प्रदान करता है।
- कृषि:फसल अवलोकन और क्षेत्र की स्थितियों के दृश्य मूल्यांकन का समर्थन करता है।
- सामान्य दस्तावेज़ीकरण:परिभाषित क्षेत्रों या परिसंपत्तियों के दोहराए जाने योग्य दृश्य रिकॉर्ड बनाता है।
माउंटिंग स्थिरता छवि गुणवत्ता को भी प्रभावित करती है
एक उच्च-गुणवत्ता वाला कैमरा अस्थिर स्थापना के लिए पूरी तरह से क्षतिपूर्ति नहीं कर सकता है। मोटरों और घूमने वाले घटकों से कंपन एकत्रित छवियों की गुणवत्ता को प्रभावित कर सकता है, खासकर जब कार्य के लिए बढ़िया दृश्य विवरण की आवश्यकता होती है।
इसलिए कैमरा माउंटिंग, विमान संरचना, कंपन नियंत्रण, उड़ान व्यवहार और संचालन गति पर एक साथ विचार किया जाना चाहिए। एक पेलोड केवल तभी उपयोगी होता है जब एकत्रित डेटा इच्छित विश्लेषण के लिए पर्याप्त रूप से स्पष्ट हो।
थर्मल इमेजिंग से उन स्थितियों का पता कैसे चलता है जो कैमरे से छूट सकती हैं?
थर्मल इमेजिंग पारंपरिक दृश्य फोटोग्राफी से भिन्न प्रकार की जानकारी प्रदान करती है। मुख्य रूप से दृश्य प्रकाश पर निर्भर रहने के बजाय, थर्मल सेंसर सतह के तापमान से जुड़े अवरक्त विकिरण में भिन्नता का पता लगाते हैं।
यह थर्मल उपकरण को तब उपयोगी बना सकता है जब किसी संपत्ति की स्थिति गर्मी वितरण से संबंधित हो। असामान्य रूप से काम करने वाला विद्युत घटक स्थानीय तापमान में वृद्धि उत्पन्न कर सकता है। एक फोटोवोल्टिक इंस्टॉलेशन मॉड्यूल में तापमान अंतर दिखा सकता है। औद्योगिक उपकरण थर्मल पैटर्न भी उत्पन्न कर सकते हैं जो निरीक्षण के दौरान अतिरिक्त जानकारी प्रदान करते हैं।
थर्मल डेटा निरीक्षण की एक और परत जोड़ता है
दृश्य और थर्मल जानकारी एक दूसरे की पूरक हो सकती हैं। एक दृश्य छवि किसी घटक की भौतिक उपस्थिति दिखा सकती है, जबकि एक थर्मल छवि दिखा सकती है कि उस घटक के हिस्से का तापमान पैटर्न अलग है या नहीं।
यह थर्मल उपकरण को विशेष रूप से उपयोगी बनाता है जब समस्या को केवल उपस्थिति के माध्यम से विश्वसनीय रूप से पहचाना नहीं जा सकता है। हालाँकि, थर्मल रीडिंग की अभी भी उपकरण, पर्यावरण, सतह की विशेषताओं और माप स्थितियों के अनुसार व्याख्या करने की आवश्यकता है।
बिजली का बुनियादी ढांचा
थर्मल इमेजिंग विद्युत घटकों और अन्य उपकरणों में तापमान अंतर की पहचान करने में मदद कर सकती है जहां असामान्य गर्मी के लिए आगे निरीक्षण की आवश्यकता हो सकती है।
फोटोवोल्टिक प्रणाली
सौर मॉड्यूल में तापमान पैटर्न हवाई निरीक्षण वर्कफ़्लो के दौरान अतिरिक्त जानकारी प्रदान कर सकता है।
औद्योगिक मशीनरी
जब उपकरण की स्थिति असामान्य गर्मी उत्पादन से जुड़ी हो तो थर्मल छवियां दृश्य निरीक्षण को पूरक कर सकती हैं।
संयुक्त निरीक्षण
दृश्यमान और थर्मल सेंसर का उपयोग एक साथ किया जा सकता है जब भौतिक उपस्थिति और तापमान व्यवहार दोनों का मूल्यांकन करने की आवश्यकता होती है।
पर्यावरणीय स्थितियाँ अभी भी मायने रखती हैं
थर्मल इमेजिंग आसपास के वातावरण से स्वतंत्र रूप से काम नहीं करती है। मौसम, सतह के गुण, माप दूरी और ताप विनिमय सेंसर द्वारा देखे जाने वाले प्रभाव को प्रभावित कर सकते हैं।
इस कारण से, थर्मल निरीक्षण में परिचालन स्थितियों और व्याख्या विधियों को स्पष्ट रूप से परिभाषित किया जाना चाहिए। पेलोड डेटा प्रदान करता है, जबकि निरीक्षण वर्कफ़्लो यह निर्धारित करता है कि उस डेटा का मूल्यांकन कैसे किया जाना चाहिए।
UAV मैपिंग के लिए LiDAR पर कब विचार किया जाना चाहिए?
LiDAR तब मूल्यवान हो जाता है जब कार्य केवल दृश्य उपस्थिति के बजाय सटीक स्थानिक जानकारी पर निर्भर करता है। यह दूरी माप एकत्र कर सकता है और पॉइंट-क्लाउड डेटा उत्पन्न कर सकता है जो इलाके, संरचनाओं और अन्य वातावरणों के त्रि-आयामी प्रतिनिधित्व का समर्थन करता है।
यह LiDAR को खदान सर्वेक्षण, भवन मॉडलिंग, भूभाग मानचित्रण, निर्माण माप और नदी या साइट सर्वेक्षण जैसे अनुप्रयोगों के लिए उपयुक्त बनाता है।
त्रि-आयामी जानकारी वर्कफ़्लो को बदल देती है
पारंपरिक तस्वीरें द्वि-आयामी छवि जानकारी प्रदान करती हैं। LiDAR गहराई और दूरी माप जोड़ता है, जिससे सॉफ़्टवेयर को सर्वेक्षण किए गए क्षेत्र के भीतर स्थानिक संबंधों को फिर से बनाने की अनुमति मिलती है।
किसी भवन के लिए, यह त्रि-आयामी मॉडल बनाने में मदद कर सकता है। इलाके के लिए, यह ऊंचाई की जानकारी प्रदान कर सकता है। किसी खदान या औद्योगिक साइट के लिए, यह सतहों, ढलानों और स्थानिक संबंधों के माप का समर्थन कर सकता है।
| काम | उपयोगी स्थानिक आउटपुट | संभावित अनुप्रयोग |
|---|---|---|
| भू-भाग सर्वेक्षण | ऊंचाई और सतह की जानकारी | साइट मानचित्रण, भू-भाग विश्लेषण, मार्ग नियोजन |
| बिल्डिंग मॉडलिंग | त्रि-आयामी संरचना डेटा | डिजिटल मॉडलिंग और आयामी विश्लेषण |
| मेरा मानचित्रण | सतह ज्यामिति और स्थानिक माप | सर्वेक्षण और साइट दस्तावेज़ीकरण |
| नदी सर्वेक्षण | जलमार्गों के आसपास स्थानिक और भू-भाग संबंधी जानकारी | साइट माप और पर्यावरण मूल्यांकन |
LiDAR के लिए उपयुक्त उड़ान योजना की आवश्यकता होती है
डेटा गुणवत्ता न केवल सेंसर पर बल्कि उड़ान पथ, परिचालन ऊंचाई, विमान स्थिरता, पर्यावरणीय स्थितियों और डेटा-प्रसंस्करण विधियों पर भी निर्भर करती है।
विमान को उपयुक्त उड़ान स्थिति बनाए रखने की आवश्यकता है ताकि सेंसर लगातार स्थानिक माप एकत्र कर सके। परिणामी डेटा को परियोजना के लिए आवश्यक प्रारूप में संसाधित करने की आवश्यकता होती है, जैसे बिंदु बादल, इलाके मॉडल, या त्रि-आयामी संरचनाएं।
जब इन तत्वों का समन्वय किया जाता है, तो LiDAR उन क्षेत्रों का अधिक विस्तृत स्थानिक दृश्य प्रदान कर सकता है जहां मैन्युअल माप मुश्किल या अक्षम होगा।
कार्यात्मक उपकरण यूएवी क्षमताओं को कैसे बढ़ा सकते हैं?
प्रत्येक पेलोड को जानकारी एकत्र करने के लिए डिज़ाइन नहीं किया गया है। कुछ को भौतिक संचालन करने या जमीन पर परिभाषित वर्कफ़्लो का समर्थन करने के लिए डिज़ाइन किया गया है।
कृषि वितरण उपकरण, सामग्री उठाने की प्रणाली, प्रकाश मॉड्यूल और संचार उपकरण कार्यात्मक पेलोड श्रेणियों के उदाहरण हैं। वे यूएवी की भूमिका को एक अवलोकन मंच से एक कार्य-उन्मुख हवाई उपकरण में बदल देते हैं।
कृषि छिड़काव एवं बुआई
कृषि उपकरणों में सटीक छिड़काव प्रणाली, सामग्री वितरण बक्से और बीजारोपण उपकरण शामिल हो सकते हैं। ये सिस्टम किसी कंटेनर के सरल परिवहन के बजाय नियंत्रित वितरण के लिए डिज़ाइन किए गए हैं।
विमान को पेलोड द्रव्यमान, तरल या सामग्री की मात्रा, वितरण तंत्र, बिजली की आवश्यकताओं और ऑपरेटिंग पैटर्न को ध्यान में रखना होगा। एकसमान अनुप्रयोग पेलोड तंत्र और विमान के संचालन के तरीके दोनों पर निर्भर करता है।
सामग्री उठाना एवं परिवहन करना
सामग्री-हैंडलिंग उपकरण एक विमान को हल्के उपकरण, घटकों, या रखरखाव सामग्री को उन स्थानों पर ले जाने की अनुमति दे सकते हैं, जहां जमीन से सीधे पहुंचना मुश्किल हो सकता है।
यांत्रिक संरचना को विमान को संतुलित रखते हुए इच्छित भार का समर्थन करने की आवश्यकता होती है। कॉन्फ़िगरेशन विकसित करते समय लोड स्थान, अनुलग्नक बिंदु, संरचनात्मक ताकत, और रिलीज या हैंडलिंग तंत्र सभी पर विचार किया जाना चाहिए।
प्रकाश एवं संचार उपकरण
उच्च तीव्रता वाली रोशनी रात के समय निरीक्षण, रखरखाव और अन्य कम रोशनी वाली परिचालन स्थितियों का समर्थन कर सकती है। जब ऑपरेटरों को सामान्य नियंत्रण स्थिति से दूर स्थित लोगों के साथ संचार करने की आवश्यकता होती है तो संचार उपकरण वास्तविक समय में ध्वनि प्रसारण प्रदान कर सकते हैं।
ये पेलोड प्रदर्शित करते हैं कि विमान को एक संपूर्ण प्रणाली क्यों माना जाना चाहिए। प्रकाश व्यवस्था से विद्युत मांग बढ़ जाती है। संचार उपकरण विद्युत और डेटा आवश्यकताओं को जोड़ता है। उपकरण उठाने से संरचनात्मक भार बदल जाता है। कृषि उपकरण पूरे ऑपरेशन के दौरान विमान के द्रव्यमान को प्रभावित करते हैं।
छिड़काव एवं बीजारोपण कृषि कार्यों के लिए उपयुक्त एक विमान मंच के साथ नियंत्रित सामग्री वितरण को जोड़ता है।
सामग्री हैंडलिंग चयनित स्थानों पर हल्के उपकरणों और सामग्रियों के परिवहन में सहायता के लिए समर्पित संरचनाओं का उपयोग करता है।
प्रकाश एवं संचार विशिष्ट निरीक्षण, रखरखाव और परिचालन वर्कफ़्लो के लिए रोशनी या ध्वनि संचार फ़ंक्शन जोड़ता है।
कार्यात्मक पेलोड को बढ़ते स्थान से अधिक की आवश्यकता होती है
एक पेलोड जो भौतिक कार्य करता है, ऑपरेशन के दौरान गतिशील भार बना सकता है। जैसे-जैसे सामग्री की खपत होती है, एक छिड़काव उपकरण अपना द्रव्यमान बदलता है। जब किसी वस्तु को उठाया या छोड़ा जाता है तो लिफ्टिंग अटैचमेंट विमान के भार को बदल देता है।
इन परिवर्तनों का मतलब है कि डेवलपर्स को केवल स्थिर पेलोड भार के बजाय ऑपरेटिंग अनुक्रम का मूल्यांकन करने की आवश्यकता है। यांत्रिक संरचना, प्रणोदन क्षमता, नियंत्रण प्रतिक्रिया, बैटरी क्षमता और गुरुत्वाकर्षण का केंद्र सभी प्रभावित हो सकते हैं।
यूएवी पर्यावरण निगरानी में कैसे सहायता कर सकते हैं?
पर्यावरणीय पेलोड विमान को औद्योगिक स्थलों, जलमार्गों, कृषि क्षेत्रों और अन्य स्थानों से जानकारी एकत्र करने की अनुमति देते हैं जहां वितरित माप की आवश्यकता होती है।
उपकरण के आधार पर, एक यूएवी गैस-डिटेक्शन सेंसर, धूल-निगरानी उपकरण, पानी-नमूना उपकरण, या अन्य विशेष सेंसर ले जा सकता है। विमान गतिशीलता प्रदान करता है, जबकि पेलोड माप कार्य प्रदान करता है।
गैस और वायु-गुणवत्ता की निगरानी
गैस का पता लगाने वाले उपकरण औद्योगिक सुविधाओं या अन्य क्षेत्रों के आसपास चयनित स्थानों पर जानकारी एकत्र कर सकते हैं जहां हवा की स्थिति का मूल्यांकन करने की आवश्यकता होती है। हवाई गतिशीलता ऑपरेटरों को हर क्षेत्र में भौतिक रूप से प्रवेश किए बिना कई स्थानों का निरीक्षण करने में मदद कर सकती है।
विश्वसनीय निगरानी के लिए, सेंसर को उसकी निर्दिष्ट माप शर्तों के अनुसार संचालित करने की आवश्यकता है। ऊंचाई, वायु प्रवाह, सेंसर प्रतिक्रिया, नमूनाकरण विधि और उड़ान पथ एकत्रित डेटा को प्रभावित कर सकते हैं।
जल-गुणवत्ता का नमूनाकरण
जल नमूनाकरण उपकरण का उपयोग वहां किया जा सकता है जहां नदियों, जलाशयों या अन्य जल निकायों के किनारे चयनित स्थानों से नमूने या माप एकत्र करने की आवश्यकता होती है। विमान उन स्थानों तक पहुंच सकता है जहां तट से सीधे पहुंचना असुविधाजनक हो सकता है।
पेलोड डिज़ाइन में नमूना पद्धति, कंटेनर क्षमता, अनुलग्नक संरचना और विमान और जल पर्यावरण के बीच बातचीत पर विचार करने की आवश्यकता है।
धूल और कण की निगरानी
हवाई माप उपकरण धूल या अन्य कण स्थितियों की निगरानी में भी सहायता कर सकते हैं। उद्देश्य केवल रीडिंग एकत्र करना नहीं है, बल्कि परिभाषित स्थानों और परिचालन स्थितियों में दोहराने योग्य माप प्रक्रिया बनाना है।
- मापे जाने वाले पर्यावरणीय पैरामीटर को परिभाषित करें।
- ऐसा सेंसर चुनें जो आवश्यक माप सीमा और अनुप्रयोग से मेल खाता हो।
- निगरानी उद्देश्य के आसपास उड़ान पथ और नमूना स्थिति की योजना बनाएं।
- मौसम, वायु प्रवाह, तापमान और अन्य पर्यावरणीय चर पर विचार करें।
- परिभाषित करें कि एकत्रित डेटा को कैसे संग्रहीत, संसाधित और व्याख्या किया जाएगा।
डेटा गुणवत्ता मायने रखती हैएक सेंसर केवल तभी उपयोगी जानकारी उत्पन्न कर सकता है जब उसकी परिचालन स्थितियाँ, स्थापना, नमूनाकरण विधि और डेटा-प्रोसेसिंग वर्कफ़्लो ठीक से समन्वित हों।
बुद्धिमान विश्लेषण कैसे पेलोड उपयोग में सुधार करता है?
डेटा एकत्र करना निरीक्षण वर्कफ़्लो का केवल एक हिस्सा है। जैसे-जैसे छवि और सेंसर डेटासेट बड़े होते जाते हैं, स्वचालित विश्लेषण ऑपरेटरों को पूर्वनिर्धारित स्थितियों को अधिक कुशलता से पहचानने में मदद कर सकता है।
एआई-आधारित छवि-विश्लेषण मॉड्यूल का उपयोग सतह की दरारें, दृश्य रेखा क्षति, उपकरण विसंगतियों, या पूर्वनिर्धारित दृश्य अनियमितताओं जैसी स्थितियों की पहचान करने के लिए उपयुक्त कैमरों के साथ किया जा सकता है। इसका उद्देश्य कच्चे छवि डेटा को ऐसी जानकारी में बदलना है जो निरीक्षण निर्णयों का समर्थन कर सके।
छवि संग्रह से लेकर स्थिति पहचान तक
पारंपरिक निरीक्षण वर्कफ़्लो में, एक उड़ान बड़ी संख्या में छवियां उत्पन्न कर सकती है जिन्हें बाद में मैन्युअल रूप से समीक्षा करने की आवश्यकता होती है। एक बुद्धिमान विश्लेषण मॉड्यूल एकत्रित छवियों और ध्वज क्षेत्रों को संसाधित कर सकता है जो पूर्वनिर्धारित मान्यता मानदंडों से मेल खाते हैं।
इससे मानवीय समीक्षा की आवश्यकता ख़त्म नहीं होती. इसके बजाय, यह बड़ी मात्रा में निरीक्षण डेटा को व्यवस्थित करने और उन छवियों या स्थानों की ओर ध्यान केंद्रित करने में मदद कर सकता है, जिनकी बारीकी से जांच की आवश्यकता होती है।
वास्तविक समय और उड़ान के बाद का विश्लेषण
सिस्टम आर्किटेक्चर के आधार पर, विश्लेषण उड़ान के दौरान या डेटा संग्रह के बाद हो सकता है। जब तत्काल निर्णय की आवश्यकता होती है तो वास्तविक समय प्रसंस्करण तेजी से जानकारी प्रदान कर सकता है। उड़ान के बाद की प्रक्रिया बड़े डेटासेट और अतिरिक्त कंप्यूटिंग संसाधनों का उपयोग करके अधिक विस्तृत विश्लेषण का समर्थन कर सकती है।
डेटा संग्रहण
सेंसर उड़ान योजना और कार्य आवश्यकताओं के अनुसार छवियों या मापों को कैप्चर करता है।
डेटा स्क्रीनिंग
सिस्टम एकत्रित जानकारी को संसाधित करता है और पूर्वनिर्धारित पैटर्न या स्थितियों की पहचान करता है।
परिणाम संगठन
संभावित मुद्दों को स्थान, उपकरण, छवि, या अन्य परियोजना-परिभाषित मानदंडों के आधार पर समूहीकृत किया जा सकता है।
मानव सत्यापन
ऑपरेटर चिह्नित जानकारी की समीक्षा कर सकते हैं और निर्धारित कर सकते हैं कि अतिरिक्त निरीक्षण की आवश्यकता है या नहीं।
एकीकरण व्यावहारिक उपयोगिता निर्धारित करता है
एक बुद्धिमान मॉड्यूल को उपयुक्त छवि डेटा, पर्याप्त कंप्यूटिंग संसाधनों, संगत इंटरफेस और उचित माउंटिंग तक पहुंच की आवश्यकता होती है। विमान को उड़ान की स्थिति बनाए रखने की भी आवश्यकता होती है जो सेंसर को उपयोगी जानकारी एकत्र करने की अनुमति देती है।
परिणामस्वरूप, AI कार्यक्षमता को कैमरा, विमान, डेटा लिंक, पावर सिस्टम और प्रोसेसिंग वर्कफ़्लो से अलग नहीं माना जाना चाहिए। व्यावहारिक मूल्य इस बात से आता है कि ये हिस्से एक साथ कैसे काम करते हैं।
पेलोड उपकरण को एकीकृत करते समय क्या विचार किया जाना चाहिए?
पेलोड एकीकरण यांत्रिक अनुकूलता से शुरू होता है लेकिन विद्युत, संरचनात्मक, नियंत्रण, थर्मल और डेटा विचारों तक विस्तारित होता है। एक पेलोड प्रयोगशाला बेंच पर सही ढंग से काम कर सकता है और विमान पर विश्वसनीय रूप से काम करने से पहले इसमें बदलाव की आवश्यकता होती है।
वजन और गुरुत्वाकर्षण का केंद्र
पेलोड द्रव्यमान विमान के कुल परिचालन भार में सीधे योगदान देता है। इससे भी महत्वपूर्ण बात यह है कि उस द्रव्यमान का स्थान विमान के गुरुत्वाकर्षण के केंद्र को प्रभावित करता है।
विमान के केंद्र से दूर स्थापित एक पेलोड, उसके निकट स्थापित एक पेलोड से भिन्न प्रभाव उत्पन्न कर सकता है, भले ही दोनों पेलोड का द्रव्यमान समान हो। इसलिए संरचनात्मक डिजाइन के दौरान माउंटिंग स्थिति पर विचार किया जाना चाहिए।
बिजली की आवश्यकताएं
कुछ पेलोड में अपेक्षाकृत कम विद्युत मांग होती है, जबकि अन्य को पर्याप्त बिजली की आवश्यकता हो सकती है। प्रकाश प्रणालियाँ, संचालित तंत्र, कंप्यूटिंग मॉड्यूल और कुछ सेंसर सभी विमान के विद्युत भार को बढ़ा सकते हैं।
विमान की बैटरी और बिजली वितरण प्रणाली को इस अतिरिक्त आवश्यकता को ध्यान में रखना होगा। अन्यथा, पेलोड संपूर्ण प्लेटफ़ॉर्म के परिचालन व्यवहार को प्रभावित कर सकता है।
माउंटिंग और कंपन
बढ़ते ढांचे को अनावश्यक गति को सीमित करते हुए पेलोड को सुरक्षित रखना चाहिए। कैमरों और अन्य सटीक सेंसरों के लिए, कंपन डेटा गुणवत्ता को प्रभावित कर सकता है। कार्यात्मक उपकरणों के लिए, संरचनात्मक गति भौतिक संचालन की सटीकता को प्रभावित कर सकती है।
डेटा और संचार इंटरफ़ेस
आधुनिक पेलोड बड़ी छवि फ़ाइलें, लाइव वीडियो, सेंसर माप या अन्य संरचित जानकारी उत्पन्न कर सकते हैं। इसलिए संचार वास्तुकला को पेलोड, विमान, जमीनी उपकरण, या जहाज पर प्रसंस्करण प्रणाली के बीच आवश्यक डेटा प्रवाह का समर्थन करने की आवश्यकता है।
| एकीकरण क्षेत्र | महत्वपूर्ण सवाल | संभावित प्रभाव |
|---|---|---|
| वज़न | क्या विमान संपूर्ण पेलोड द्रव्यमान का समर्थन कर सकता है? | कुल विमान भार और प्रणोदन मांग को प्रभावित करता है |
| ग्रैविटी केंद्र | पेलोड कहाँ स्थित है? | विमान के संतुलन और उड़ान व्यवहार को प्रभावित कर सकता है |
| शक्ति | उपकरण को कितनी विद्युत शक्ति की आवश्यकता है? | समग्र विद्युत भार और बैटरी आवश्यकताओं को बदलता है |
| बढ़ते | उपकरण को कैसे जोड़ा और स्थिर किया जाता है? | संरचनात्मक अखंडता, कंपन और डेटा गुणवत्ता को प्रभावित करता है |
| डेटा इंटरफ़ेस | सूचना कैसे प्रसारित या संग्रहीत की जाती है? | संचार और प्रसंस्करण आवश्यकताओं को निर्धारित करता है |
| रखरखाव | क्या उपकरण तक कुशलतापूर्वक पहुंचा जा सकता है और बदला जा सकता है? | सेवाक्षमता और परिचालन सुविधा को प्रभावित करता है |
उत्पादन से पहले एकीकरण की समीक्षा की जानी चाहिए
विमान संरचना और पेलोड माउंटिंग सिस्टम को अंतिम रूप देने से पहले इंटरफ़ेस समस्याओं को हल करना आमतौर पर आसान होता है। चित्र, उपकरण आयाम, कनेक्टर स्थान, पावर विनिर्देश, माउंटिंग पॉइंट और परिचालन आवश्यकताएं एक उपयोगी तकनीकी आधार प्रदान करती हैं।
जब इन विवरणों को जल्दी परिभाषित किया जाता है, तो उपकरण के चारों ओर संरचनात्मक भागों और विद्युत इंटरफेस को बाद में बार-बार संशोधित करने के बजाय विकसित किया जा सकता है।
खरीदारों को सही कॉन्फ़िगरेशन का चयन कैसे करना चाहिए?
पेलोड चयन वास्तविक कार्य और संपूर्ण यूएवी कॉन्फ़िगरेशन पर आधारित होना चाहिए। एक तकनीकी रूप से उन्नत सेंसर अभी भी अनुपयुक्त हो सकता है यदि यह बहुत भारी है, बहुत अधिक बिजली की खपत करता है, ठीक से स्थापित नहीं किया जा सकता है, या ऐसा डेटा उत्पन्न करता है जो इच्छित वर्कफ़्लो से मेल नहीं खाता है।
आउटपुट से प्रारंभ करें
परिभाषित करें कि उड़ान के बाद ऑपरेटर को क्या चाहिए। क्या उद्देश्य एक उच्च-रिज़ॉल्यूशन छवि, एक तापमान मानचित्र, एक त्रि-आयामी मॉडल, एक पर्यावरणीय माप, एक भौतिक संचालन या कई आउटपुट का संयोजन है?
अधिक विस्तृत विशिष्टताओं पर विचार करने से पहले यह प्रश्न उपकरण श्रेणी को संक्षिप्त करता है।
विमान की सीमा की समीक्षा करें
अधिकतम पेलोड द्रव्यमान, बढ़ते स्थान, उपलब्ध शक्ति, विमान आयाम, उड़ान व्यवहार और मौजूदा संरचना द्वारा लगाए गए किसी भी प्रतिबंध की जांच करें।
ऑपरेटिंग वातावरण पर विचार करें
तापमान, धूल, आर्द्रता, कंपन, हवा, प्रकाश व्यवस्था, भूभाग और परिचालन ऊंचाई सभी उपकरण के प्रदर्शन को प्रभावित कर सकते हैं। पेलोड उन परिस्थितियों के लिए उपयुक्त होना चाहिए जिनमें इसका वास्तव में उपयोग किया जाएगा।
डेटा वर्कफ़्लो का मूल्यांकन करें
सेंसर चयन में संपूर्ण सूचना श्रृंखला शामिल होनी चाहिए। विचार करें कि डेटा कैसे कैप्चर किया जाएगा, संग्रहीत किया जाएगा, प्रसारित किया जाएगा, संसाधित किया जाएगा, समीक्षा की जाएगी और संग्रहीत किया जाएगा।
- काम:किस भौतिक ऑपरेशन या जानकारी की आवश्यकता है?
- द्रव्यमान:उपकरण और सहायक उपकरण का पूरा वजन कितना है?
- शक्ति:सामान्य ऑपरेशन के दौरान किस विद्युत इनपुट की आवश्यकता होती है?
- आयाम:विमान में कौन सा माउंटिंग स्थान उपलब्ध है?
- पर्यावरण:क्या तापमान, कंपन, प्रकाश व्यवस्था और मौसम की स्थिति अपेक्षित है?
- डेटा:कौन सी जानकारी एकत्र की जानी चाहिए और इसे कैसे संसाधित किया जाएगा?
| चयन कारक | क्या परिभाषित करें | यह क्यों मायने रखती है |
|---|---|---|
| आवेदन | निरीक्षण, मानचित्रण, कृषि, निगरानी, परिवहन, या कोई अन्य कार्य | मूल पेलोड श्रेणी निर्धारित करता है |
| पेलोड मास | कुल उपकरण और बढ़ते वजन | विमान और प्रणोदन क्षमता से मेल खाना चाहिए |
| शक्ति | वोल्टेज और अपेक्षित विद्युत मांग | यूएवी पावर सिस्टम के साथ संगत होना चाहिए |
| बढ़ते | भौतिक इंटरफ़ेस और उपकरण स्थिति | संरचना, स्थिरता और रखरखाव को प्रभावित करता है |
| डेटा आउटपुट | छवियां, थर्मल जानकारी, बिंदु बादल, सेंसर रीडिंग, या परिचालन परिणाम | डाउनस्ट्रीम प्रोसेसिंग वर्कफ़्लो निर्धारित करता है |
औद्योगिक अनुप्रयोगों के लिए पेलोड सिस्टम कैसे विकसित हो रहे हैं?
यूएवी पेलोड प्रौद्योगिकी का विकास तेजी से चार व्यावहारिक दिशाओं पर केंद्रित है: छोटे उपकरण, अधिक सेंसिंग सटीकता, अधिक बुद्धिमान डेटा प्रोसेसिंग, और विमान के साथ घनिष्ठ एकीकरण।
लघुकरण छोटे विमानों पर उपयोगी उपकरण स्थापित करने की अनुमति दे सकता है या कई उपकरणों को एक मंच पर संयोजित करने की अनुमति दे सकता है। स्थापना स्थान सीमित होने पर कम आकार भी यांत्रिक एकीकरण को सरल बना सकता है।
उच्च संवेदन परिशुद्धता
औद्योगिक कार्यों के लिए अक्सर सामान्य दृश्य जानकारी से अधिक की आवश्यकता होती है। विस्तृत निरीक्षण, तापमान विश्लेषण, त्रि-आयामी माप और पर्यावरण निगरानी सभी सेंसर पर निर्भर करते हैं जो लक्ष्य कार्य के लिए उपयुक्त डेटा उत्पन्न कर सकते हैं।
इसलिए उच्च परिशुद्धता कोई पृथक विशिष्टता नहीं है। इसे आवश्यक माप पद्धति, परिचालन दूरी, विमान स्थिरता और डेटा-प्रोसेसिंग वर्कफ़्लो से जोड़ा जाना आवश्यक है।
महान बुद्धि
जैसे-जैसे सेंसर अधिक जानकारी उत्पन्न करते हैं, स्वचालित विश्लेषण तेजी से उपयोगी होता जाता है। एआई-आधारित पहचान बड़े छवि सेटों में पूर्वनिर्धारित पैटर्न की पहचान करने, निरीक्षण डेटा व्यवस्थित करने और अतिरिक्त समीक्षा के योग्य क्षेत्रों को उजागर करने में मदद कर सकती है।
यह विकास पेलोड की भूमिका को निष्क्रिय डेटा संग्राहक से सूचना वर्कफ़्लो के सक्रिय भाग में बदल देता है।
गहरा सिस्टम एकीकरण
विकास का अगला चरण केवल अधिक उपकरण जोड़ना नहीं है। यह विमान, पेलोड, प्रणोदन, बैटरी, संरचना, संचार इंटरफेस और प्रसंस्करण प्रणालियों को एकीकृत कर रहा है ताकि वे एक समन्वित मंच के रूप में काम करें।
यह अनुकूलित औद्योगिक अनुप्रयोगों के लिए विशेष रूप से महत्वपूर्ण है। एक विशेष पेलोड बैटरी आवश्यकताओं को प्रभावित कर सकता है। बैटरी परिवर्तन विमान के द्रव्यमान को प्रभावित कर सकते हैं। संरचनात्मक परिवर्तन पेलोड माउंटिंग को प्रभावित कर सकते हैं। अतिरिक्त कंप्यूटिंग बिजली की मांग को बदल सकती है। सिस्टम-स्तरीय डिज़ाइन इन संबंधों को संरेखित रखने में मदद करता है।
लघुरूपण छोटे उपकरण स्थापना को सरल बना सकते हैं और कॉम्पैक्ट विमान प्लेटफार्मों के लिए अधिक लचीलापन बना सकते हैं।
उच्च परिशुद्धता बेहतर सेंसर अधिक विस्तृत दृश्य, थर्मल, स्थानिक या पर्यावरणीय जानकारी प्रदान कर सकते हैं।
बुद्धिमान प्रसंस्करण स्वचालित विश्लेषण एकत्रित डेटा की बड़ी मात्रा को प्राथमिकता वाली निरीक्षण जानकारी में बदलने में मदद कर सकता है।
औद्योगिक यूएवी अधिक अनुप्रयोग-विशिष्ट होते जा रहे हैं
एक पेशेवर विमान का मूल्य तेजी से इस बात पर निर्भर करता है कि जिस कार्य के लिए उसे तैनात किया गया है वह उसमें कितना फिट बैठता है। निरीक्षण आवश्यकताओं के अनुरूप डिज़ाइन किए गए प्लेटफ़ॉर्म में कृषि या सामग्री प्रबंधन के लिए डिज़ाइन किए गए प्लेटफ़ॉर्म से भिन्न संरचनात्मक और विद्युत प्राथमिकताएं हो सकती हैं।
इसका मतलब है कि पेलोड विकास और विमान विकास तेजी से जुड़े हुए हैं। पहले एक सामान्य विमान का चयन करने और बाद में उपकरण जोड़ने के बजाय, परियोजना टीमें ऑपरेटिंग कार्य को परिभाषित कर सकती हैं और इसके चारों ओर पूरी प्रणाली विकसित कर सकती हैं।
सिस्टम परिप्रेक्ष्यभविष्य के विकास में एक अलग उड़ान मशीन के रूप में विमान पर कम और विमान, पेलोड, बिजली प्रणाली, डेटा प्रोसेसिंग और विशिष्ट औद्योगिक वर्कफ़्लो के बीच संबंधों पर अधिक ध्यान केंद्रित करने की संभावना है।
अक्सर पूछे जाने वाले प्रश्नों
औद्योगिक यूएवी के साथ किस प्रकार के पेलोड उपकरण का उपयोग किया जा सकता है?
सामान्य श्रेणियों में दृश्य-प्रकाश कैमरे, थर्मल इमेजिंग सिस्टम, LiDAR, कृषि छिड़काव और बीजारोपण उपकरण, सामग्री-हैंडलिंग उपकरण, पर्यावरण सेंसर, प्रकाश व्यवस्था, संचार मॉड्यूल और बुद्धिमान छवि-विश्लेषण उपकरण शामिल हैं। उचित विकल्प परिचालन कार्य पर निर्भर करता है।
मैं दृश्य-प्रकाश कैमरा और थर्मल इमेजिंग के बीच कैसे चयन करूं?
एक दृश्य-प्रकाश कैमरा उपयुक्त होता है जब कार्य मुख्य रूप से सतह की उपस्थिति, छवियों या वीडियो पर निर्भर करता है। जब तापमान में अंतर या ताप पैटर्न महत्वपूर्ण हो तो थर्मल इमेजिंग उपयोगी होती है। कुछ निरीक्षण वर्कफ़्लो पूरक जानकारी प्राप्त करने के लिए दोनों का उपयोग कर सकते हैं।
पारंपरिक कैमरे के स्थान पर LiDAR का उपयोग कब किया जाना चाहिए?
जब परियोजना को त्रि-आयामी स्थानिक माप, इलाके की जानकारी, ऊंचाई डेटा या संरचनात्मक मॉडलिंग की आवश्यकता होती है तो LiDAR पर विचार किया जाना चाहिए। एक पारंपरिक कैमरा दृश्य जानकारी प्रदान करता है, जबकि LiDAR दूरी और स्थानिक माप क्षमताओं को जोड़ता है।
क्या एक यूएवी एकाधिक पेलोड सिस्टम ले जा सकता है?
यह तब संभव हो सकता है जब विमान में पर्याप्त पेलोड क्षमता, भौतिक स्थापना स्थान, उपलब्ध शक्ति, उचित संरचनात्मक समर्थन और संगत डेटा इंटरफेस हो। एकाधिक पेलोड का एक साथ मूल्यांकन किया जाना चाहिए क्योंकि उनका संयुक्त वजन और बिजली की मांग विमान विन्यास को प्रभावित करती है।
पेलोड एकीकरण को कौन से कारक प्रभावित करते हैं?
महत्वपूर्ण कारकों में पेलोड वजन, आयाम, गुरुत्वाकर्षण का केंद्र, माउंटिंग विधि, बिजली की आवश्यकताएं, कंपन, डेटा इंटरफेस, पर्यावरणीय स्थितियां और रखरखाव पहुंच शामिल हैं। अंतिम विमान विन्यास की पुष्टि होने से पहले इन विशेषताओं की समीक्षा की जानी चाहिए।
क्या पेलोड उपकरण को किसी विशिष्ट यूएवी के लिए अनुकूलित किया जा सकता है?
परियोजना-विशिष्ट कॉन्फ़िगरेशन को परिभाषित उपकरण आयामों, बढ़ते आवश्यकताओं, बिजली विशेषताओं और परिचालन स्थितियों के आसपास विकसित किया जा सकता है। अनुकूलन की डिग्री अनुप्रयोग और विमान द्वारा आवश्यक तकनीकी मापदंडों पर निर्भर करती है।
यूएवी उपकरण के साथ बुद्धिमान छवि विश्लेषण का उपयोग कैसे किया जा सकता है?
उपयुक्त एआई-आधारित मॉड्यूल एकत्रित छवियों का विश्लेषण कर सकते हैं और सतह की दरारें, दृश्य रेखा क्षति, उपकरण विसंगतियों या अन्य निर्दिष्ट पैटर्न जैसी पूर्वनिर्धारित स्थितियों की पहचान कर सकते हैं। परिणाम बड़े डेटासेट को व्यवस्थित करने और आगे की समीक्षा की आवश्यकता वाले क्षेत्रों पर ध्यान केंद्रित करने में मदद कर सकते हैं।
क्या पेलोड सिस्टम कृषि अनुप्रयोगों के लिए उपयुक्त हैं?
हाँ। कृषि उपकरणों में नियंत्रित सामग्री वितरण के लिए डिज़ाइन की गई छिड़काव और बीजारोपण प्रणालियाँ शामिल हो सकती हैं। पेलोड कॉन्फ़िगरेशन को विमान के परिचालन भार, उपलब्ध शक्ति, टैंक या सामग्री क्षमता और अनुप्रयोग आवश्यकताओं से मेल खाना चाहिए।
क्या यूएवी पेलोड पर्यावरण निगरानी का समर्थन कर सकते हैं?
हाँ। यूएवी गैस का पता लगाने, धूल की निगरानी, पानी के नमूने और अन्य पर्यावरणीय माप के लिए उपकरण ले जा सकते हैं। मॉनिटरिंग वर्कफ़्लो विकसित करते समय सेंसर, उड़ान पथ, नमूनाकरण विधि और पर्यावरणीय स्थितियों पर विचार किया जाना चाहिए।
अनुकूलित पेलोड समाधान पर चर्चा करने से पहले क्या परिभाषित किया जाना चाहिए?
उपयोगी जानकारी में इच्छित कार्य, पेलोड आयाम, कुल वजन, आवश्यक शक्ति, माउंटिंग इंटरफ़ेस, डेटा आवश्यकताएं, ऑपरेटिंग वातावरण, अपेक्षित उड़ान स्थितियां और कोई विशिष्ट माप या परिचालन आवश्यकताएं शामिल हैं।
अपने यूएवी के लिए पेलोड कॉन्फ़िगरेशन की योजना बनाएं
एक केंद्रित तकनीकी चर्चा शुरू करने के लिए इच्छित एप्लिकेशन, उपकरण आयाम, पेलोड वजन, बिजली की आवश्यकताएं, बढ़ते स्थितियां, या संवेदन उद्देश्यों को साझा करें।
अपनी पेलोड आवश्यकताओं पर चर्चा करने के लिए हमसे संपर्क करें